แต่เราจะมีฝูงบินหุ่นยนต์คล้ายแมลงที่สามารถโฉบผ่านช่องแคบที่หุ่นยนต์ขนาดใหญ่เข้าไม่ถึง พร้อมกับระบุตำแหน่งของผู้รอดชีวิต นั่นคือภาพอนาคตที่ทีมวิจัยจาก MIT กำลังไล่ตาม
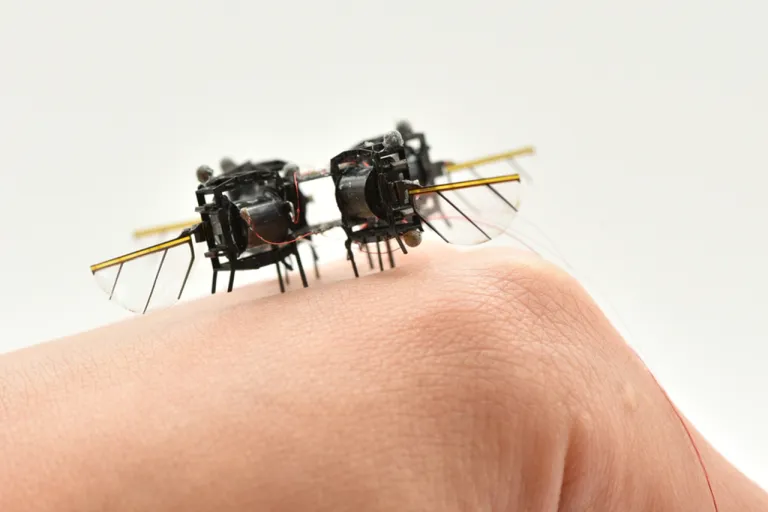
หุ่นยนต์บินขนาดเท่าแมลงไม่ใช่ของใหม่ ห้องปฏิบัติการ Soft and Micro Robotics ของ MIT พัฒนามากว่าห้าปีแล้ว ตัวล่าสุดมีขนาดราวไมโครคาสเซ็ตต์ (Microcassette) เทปคาสเซ็ตต์สำหรับเล่นเพลงในเครื่องเล่นขนาดเล็กในอดีต มีน้ำหนักน้อยกว่าคลิปหนีบกระดาษ ใช้ปีกกระพือที่ขับเคลื่อนด้วยกล้ามเนื้อเทียมแบบนิ่ม ซึ่งหดตัวเร็วมากจนกระพือปีกในอัตราสูงลิ่วได้
แสดงว่าหุ่นยนต์แมลงจิ๋วเหล่านี้พร้อมที่จะทะยานขึ้นสู่ท้องฟ้าแล้ว แต่เรายังปล่อยให้หุ่นยนต์ควบคุมตัวเองเหมือนอย่างแมลงไม่ได้
ตอนนี้การควบคุมหุ่นยนต์แมลงให้บินไปทางซ้าย ขวา บน ล่าง ยังต้องอาศัยการสั่งการจากมนุษย์อยู่ ผลคือหุ่นยนต์บินได้แค่ช้า ๆ ตามเส้นทางเรียบง่าย ห่างไกลจากแมลงจริงที่สามารถบินพุ่งตรง หักเลี้ยว และหยุดได้ในเสี้ยววินาที
วิธีการแก้เรื่องนี้คือให้ตัวหุ่นยนต์ประมวลผล ควบคุม และตัดสินใจเอง แต่การที่จะควบคุมให้ฉลาดพอที่จะรับมือกับความไม่แน่นอนและคำนวณค่าเหมาะที่สุดได้ทัน มักกินกำลังประมวลผลมหาศาลเกินกว่าจะทำงานแบบเรียลไทม์ โดยเฉพาะอย่างยิ่งกับอากาศพลศาสตร์อันซับซ้อนของวัตถุน้ำหนักเบาระดับแมลง
ทางออกคือการใช้ AI
ทีมของ เควิน เฉิน (Kevin Chen) จากภาควิชาวิศวกรรมไฟฟ้าและวิทยาการคอมพิวเตอร์ จับมือกับทีมของ โจนาธาน พี. ฮาว (Jonathan P. How) จากภาควิชาการบินและอวกาศ ออกแบบระบบควบคุมที่ขับเคลื่อนด้วย AI ระบบประมวลผลจะทำงานบนคอมพิวเตอร์แยกจากตัวหุ่นยนต์และสั่งการการควบคุมผ่านสายไฟ ซึ่งแบ่งออกเป็นสองขั้นตอน
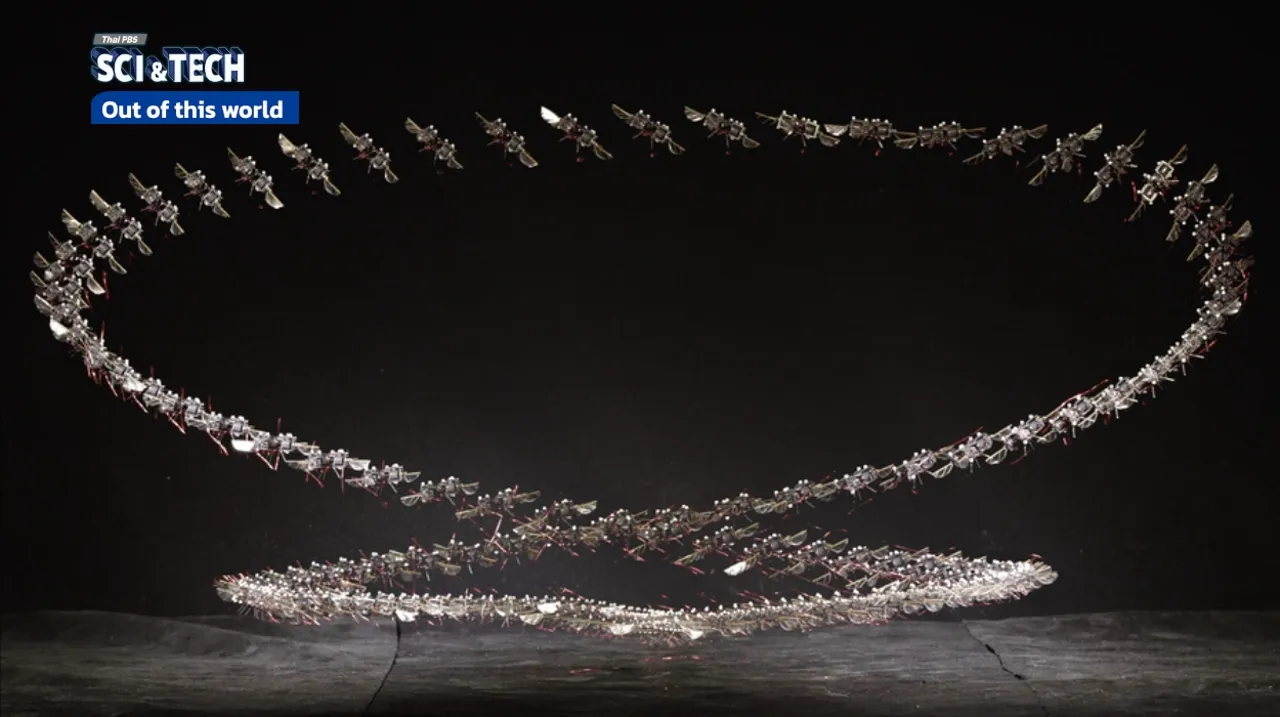
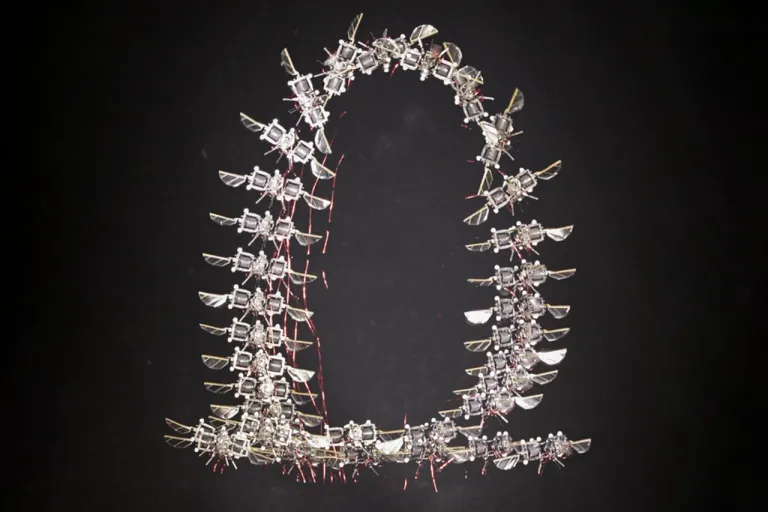
ขั้นตอนแรก ทีมวิจัยจะสร้างแบบจำลองครูผู้สอนขึ้นมา หรือที่เรียกว่า Model-predictive controller ตัวควบคุมที่ใช้แบบจำลองคณิตศาสตร์เชิงพลวัตทำนายพฤติกรรมของหุ่นยนต์ล่วงหน้า แล้ววางแผนลำดับการเดินทาง วางแผนท่ายาก ๆ ทั้งตีลังกากลางอากาศ เลี้ยวหักศอก และเอียงลำตัวอย่างรุนแรง พร้อมคำนึงถึงขีดจำกัดของแรงและทอร์กที่หุ่นยนต์ทำได้จริง พร้อมป้องกันไม่ให้สั่งท่าที่จบด้วยการตก เพื่อเอามาใช้ในการสอนลูกศิษย์ในขั้นที่สองผ่านกระบวนการ Imitation learning ซึ่งจะบีบอัดความสามารถของตัวควบคุมที่กินพลังคำนวณมหาศาลให้เหลือเป็นโมเดล AI ขนาดกะทัดรัดที่ตัดสินใจได้ทันเวลาจริง รับอินพุตเป็นตำแหน่งของหุ่นยนต์ แล้วส่งออกคำสั่งแรงขับและทอร์กทันที เพื่อที่จะให้หุ่นยนต์แมลงสามารถแสดงท่าทางตีลังกาหลายรอบได้
หัวใจสำคัญคือการสร้างข้อมูลฝึกให้ดีพอ และพอดีที่จะใช้สำหรับบินได้ตามที่ต้องการโดยไม่กินพลังประมวลผลมากเกินความจำเป็น
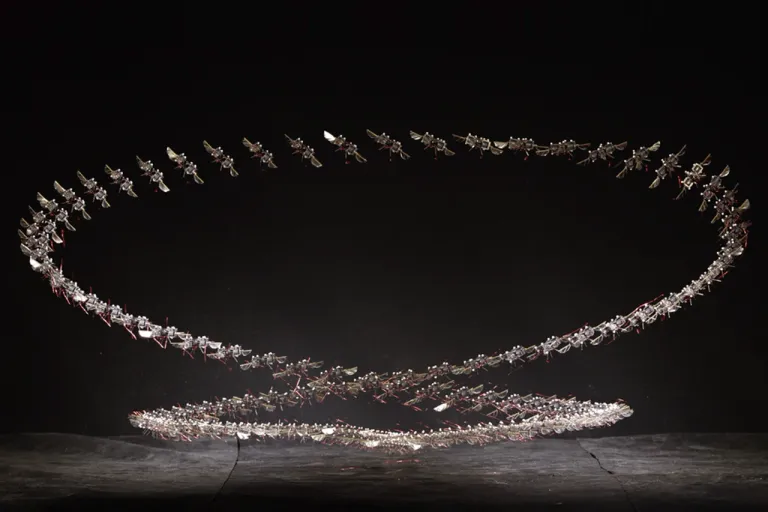
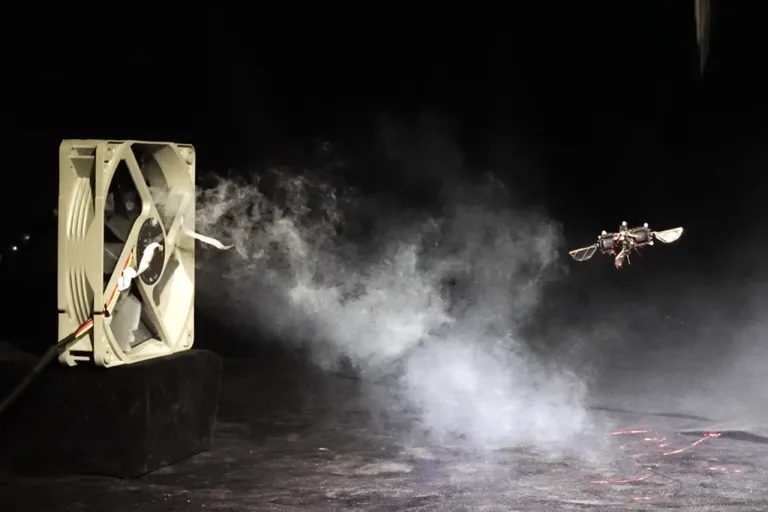
ผลจากการทดสอบพบว่าหุ่นยนต์แมลงจิ๋วตีลังกา ได้ 10 รอบในเวลา 11 วินาที ซึ่งทำให้ความเร็วเพิ่มขึ้น 447% ความเร่งเพิ่มขึ้น 255% และความคลาดเคลื่อนจากวิถีที่วางแผนเพียงแค่ 4–5 เซนติเมตร ซึ่งทั้งหมดนี้เกิดขึ้นท่ามกลางลมรบกวนที่พยายามผลักหุ่นยนต์ออกนอกเส้นทาง
อีกทั้งทีมยังสาธิตการเคลื่อนไหวแบบแซกเคด (saccade) ได้สำเร็จ ท่วงท่านี้ แมลงจะก้มลำตัวหักมุมอย่างรุนแรง ก่อนจะพุ่งไปยังตำแหน่งใหม่อย่างรวดเร็ว แล้วเอียงกลับทิศเพื่อเบรก การเร่งและหยุดฉับพลันแบบนี้ช่วยให้แมลงระบุตำแหน่งตัวเองและมองเห็นได้ชัด ซึ่งจะมีประโยชน์มากเมื่อติดกล้องลงบนตัวหุ่นยนต์ในอนาคต
“งานนี้แสดงให้เห็นว่าหุ่นยนต์แบบนิ่มและไมโครโรบอต ซึ่งแต่เดิมมีข้อจำกัดด้านความเร็ว ตอนนี้ใช้อัลกอริทึมควบคุมขั้นสูงเพื่อให้ได้ความคล่องแคล่วใกล้เคียงแมลงตามธรรมชาติได้แล้ว” อี้-ซวน เซียว (Yi-Hsuan Hsiao) นักวิจัยในทีมพัฒนากล่าว
สิ่งที่น่าประทับใจคือหุ่นยนต์ยังตีลังกาและเลี้ยวได้แม่นยำ ทั้งที่ต้องเผชิญความไม่แน่นอนมหาศาล ทั้งค่าความคลาดเคลื่อนจากการผลิต ลมกระโชกความเร็วเกินหนึ่งเมตรต่อวินาที และแม้แต่สายไฟส่งข้อมูลควบคุมที่พันรอบตัวเองขณะตีลังกาซ้ำ ๆ
ก้าวต่อไป
โจทย์ใหญ่ของงานวิจัยระยะถัดไปคือการติดตั้งกล้องและเซนเซอร์ไว้บนตัวหุ่นยนต์ เพื่อให้สามารถบินกลางแจ้งได้โดยไม่ต้องพึ่งระบบ จับการเคลื่อนไหวจากภายนอก และศึกษาว่าเซนเซอร์บนตัวจะช่วยให้หุ่นยนต์หลายตัวหลบกันเองและประสานการนำทางร่วมกันได้อย่างไร
“สำหรับวงการไมโครโรบอต ผมหวังว่างานวิจัยนี้จะเป็นสัญญาณของการเปลี่ยนกระบวนทัศน์ โดยแสดงให้เห็นว่าเราพัฒนาสถาปัตยกรรมการควบคุมที่ทั้งสมรรถนะสูงและมีประสิทธิภาพไปพร้อมกันได้” เควิน เฉิน กล่าวสรุป
เรียบเรียงโดย จิรสิน อัศวกุล
พิสูจน์อักษร ศุภกิจ พัฒนพิฑูรย์
อัปเดตข้อมูลแวดวงวิทยาศาสตร์ เทคโนโลยี รู้ทันโลกไอที และโซเชียลฯ ในรูปแบบ Audio จาก AI เสียงผู้ประกาศของไทยพีบีเอส ได้ที่ Thai PBS
ที่มาข้อมูล : sciencedaily, MIT
“รอบรู้ ดูกระแส ก้าวทันโลก” ไปกับ Thai PBS Sci & Tech