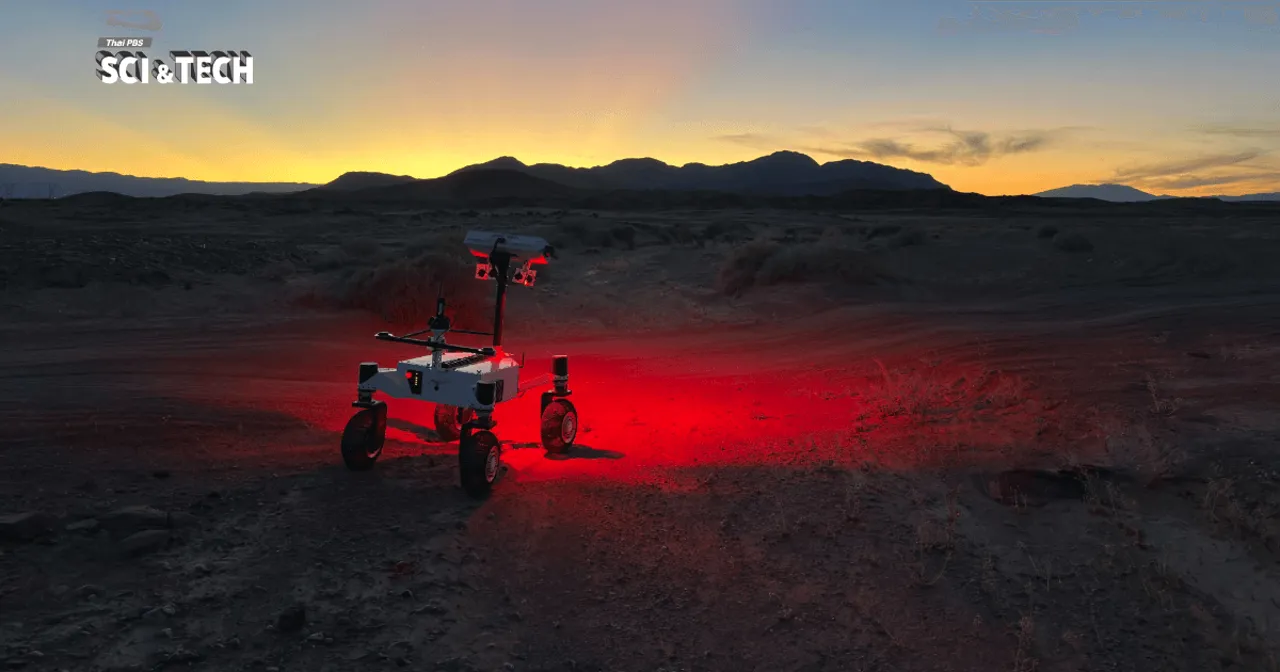
เดือนมีนาคมที่ผ่านมา ห้องปฏิบัติการแรงขับเคลื่อนไอพ่น (JPL) ของนาซา เพิ่งทดสอบการวิ่งของหุ่นยนต์ขับเคลื่อนสี่ล้อตัวใหม่สำหรับการสำรวจดวงจันทร์และดาวอังคารบนพื้นที่รกร้างของทะเลทรายโคโลราโด สิ่งประดิษฐ์ใหม่นี้จะใช้บุกตะลุยดินแดนรกร้างได้ดีกว่าหุ่นยนต์หกล้อที่ใช้เป็นมาตรฐาน ของหุ่นยนต์สำรวจพื้นผิวดาวเคราะห์ในปัจจุบัน
หุ่นยนต์สำรวจดาวอังคารที่เราเห็นและเคยชินกันอย่างสปิริต คิวริออสซิตี ออปพอร์ทูนิตี หรือแม้กระทั่งเพอร์เซเวียร์แรนซ์ ล้วนเป็นหุ่นยนต์ขับเคลื่อนหกล้อ เพราะที่ผ่านมาวิศวกรมองว่าระบบหกล้อจะช่วยกระจายน้ำหนักได้ดีกว่า มีหน้ายางสัมผัสพื้นมากกว่า และถือว่ามีล้อสำรองถึงอีกห้าล้อช่วยประคองรถให้ไปต่อได้หากเกิดกรณีบางล้อใช้งานไม่ได้ขึ้นมา
ระบบหกล้อแบบเดิมนั้นเรียกว่าร็อกเกอร์-โบกี้ (Rocker-Bogie) เป็นระบบกลไกล้วน ๆ ไม่มีมอเตอร์คอยยกขาขยับล้อขึ้นลงตามใจชอบ อาศัยเพียงแรงโน้มถ่วงและการกระจายน้ำหนักผ่านจุดหมุน (pivot) เพื่อให้ล้อทั้งหกแตะพื้นตลอดเวลา ข้อเสียใหญ่คือเมื่อโรเวอร์เจอสิ่งกีดขวางขนาดใหญ่ ล้อจะแค่ปีนไปตามแรงขับเคลื่อนเฉย ๆ ซึ่งถ้าภูมิประเทศชันหรือลื่นเกินไป รถก็จะติดหล่มหรือหงายหลังได้
เออร์เนสต์ (ERNEST) โรเวอร์รุ่นใหม่ที่มีเพียงสี่ล้อแต่มีประสิทธิภาพเหนือกว่าระบบหกล้อแบบเดิม ถือกำเนิดมาจากการเปลี่ยนวิธีคิดทางวิศวกรรมจากการใช้ระบบช่วงล่างที่เน้นไปที่ความมั่นคง ไปสู่ช่วงล่างที่ขยับและปรับไปกับภูมิประเทศได้
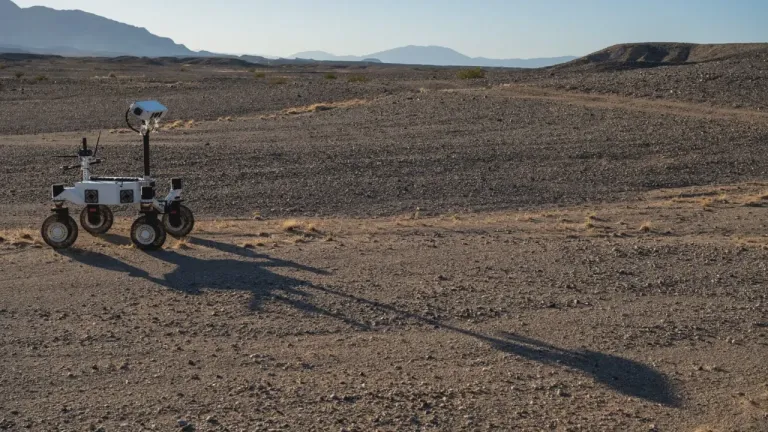
ERNEST มีชื่อเต็มว่า Exploration Rover for Navigating Extreme Sloped Terrain (หุ่นยนต์สำรวจเพื่อการเคลื่อนที่บนภูมิประเทศลาดชันสูง) มีความยาว 1.2 เมตร แม้จะมีแค่สี่ล้อ แต่ทุกข้างใช้มอเตอร์ควบคุมแยกกันต่างหาก (active suspension) โดยที่มอเตอร์สามารถสั่งยกล้อซ้ายหรือขวาเพื่อข้ามสิ่งกีดขวางสูง ๆ ได้ หรือแม้กระทั่งใช้ท่าทางพิเศษ เช่น การเลื้อยตัว (squirming) หรือการเดินด้วยล้อ (wheel-walking) ทำให้โรเวอร์รุ่นใหม่นี้เน้นไปที่การเดินทางระยะไกลด้วยความเร็วที่สูงขึ้น และความสามารถในการข้ามผ่านภูมิประเทศที่ลาดชันหรือท้าทายมาก ๆ ได้ด้วยตัวเอง ก้าวข้ามอุปสรรคที่หุ่นยนต์หกล้อแบบเดิมทำไม่ได้
นอกเหนือจากระบบช่วงล่างแบบใหม่ที่ควบคุมด้วยมอเตอร์แล้ว หุ่นยนต์โรเวอร์จะต้องมีสมองที่ชาญฉลาดกว่าเดิมด้วย ทีมงานได้ใช้เทคโนโลยีการเรียนรู้แบบ Reinforcement Learning ในการฝึกสมองให้โรเวอร์ โดยจำลองการขับขี่ในสภาพแวดล้อมเสมือนจริงนับพันชั่วโมงเพื่อให้ระบบเรียนรู้วิธีข้ามผ่านอุปสรรคต่าง ๆ ได้เอง ก่อนจะนำมาปล่อยวิ่งจริงในพื้นที่จำลอง (Mars Yard) และพื้นที่ทะเลทราย ซึ่งตัวยานสามารถตัดสินใจเลือกวิธีข้ามผ่านเศษหินหรือเนินทรายได้โดยไม่ต้องพึ่งพามนุษย์คอยใช้จอยสติ๊กควบคุมตลอดเวลา เหมาะสมกับระบบหุ่นยนต์ที่จะนำไปใช้งานจริงบนดวงจันทร์และดาวอังคารที่ระยะเวลาหน่วงของสัญญาณยาวนานหลายวินาทีไปจนถึงหลายสิบนาที
การทดสอบครั้งล่าสุด JPL ได้นำ ERNEST ไปวิ่งในทะเลทรายโคโลราโด โรเวอร์ได้เดินทางเป็นระยะทางประมาณ 26 กิโลเมตรโดยแทบไม่ต้องพึ่งวิศวกรเลย อีกทั้ง ERNEST ยังสามารถเดินทางด้วยความเร็วสูงสุด 0.6 ไมล์ต่อชั่วโมง (1 กิโลเมตรต่อชั่วโมง) ในช่วงเวลาขับเคลื่อน 37 ชั่วโมง จากการทดสอบแบบเป็นช่วง ๆ ตลอด 7 วัน ความเร็วนี้สูงกว่าความเร็วสูงสุดในการขับเคลื่อนของหุ่นยนต์เพอร์เซเวียแรนซ์และคิวริออสซิตีถึง 10 เท่า
ERNEST ยังแสดงศักยภาพความสามารถในการนำทางและคิดท่าทางในการก้าวข้ามอุปสรรคต่าง ๆ ได้ด้วยตัวเอง ตัดสินใจว่าจะต้องใช้ระบบช่วงล่างและเปิดการทำงานของมอเตอร์ควบคุมแยกล้อเมื่อใดและอย่างไร หรือสามารถวางแผนเส้นทางที่มีประสิทธิภาพ เพื่อที่โรเวอร์จะได้จัดการกับสิ่งกีดขวางที่พอจะข้ามได้ และขับเลี่ยงสิ่งกีดขวางที่เป็นอันตราย ขีดความสามารถเหล่านี้อาจช่วยสนับสนุนภารกิจของยานโรเวอร์ในอนาคตที่อาจต้องเผชิญกับภูมิประเทศที่อันตรายบนดาวอังคาร หรือพื้นที่ที่ขรุขระและท้าทายยิ่งขึ้นบนดวงจันทร์
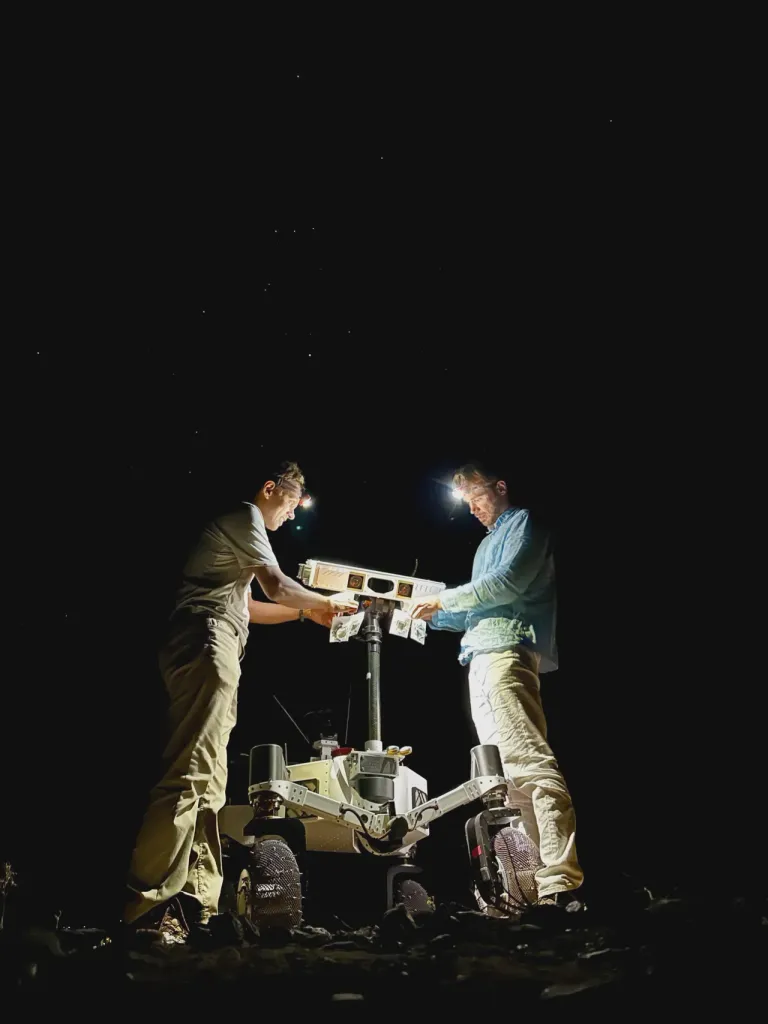
สุดท้ายแม้เราอาจจะยังไม่ได้เห็นหุ่นยนต์เดินสี่ล้อด้วยระบบขับเคลื่อนและระบบช่วงล่างแบบใหม่นี้ในเร็ววัน แต่นวัตกรรมนี้นับว่าเป็นก้าวสำคัญก้าวใหม่ของการสำรวจดวงจันทร์และดาวอังคาร เพราะเราไม่จำเป็นต้องพึ่งพาระบบเดิมที่มีข้อจำกัดในการขับเคลื่อนในพื้นที่ที่มีอุปสรรค เข้าไปสำรวจในพื้นที่ใหม่ ๆ ได้มากขึ้นในต้นทุนที่ถูกลงกว่าเดิม
หุ่นยนต์ขับเคลื่อนสี่ล้อรุ่นใหม่นี้มีความคล้ายคลึงกับสิ่งมีชีวิตที่เดินและคลานสี่ขา พร้อมจะปรับเปลี่ยนท่าทาง ยกขาหลบหลีก และปีนป่ายในภูมิประเทศสุดโหดได้ยืดหยุ่นกว่าเดิม กำลังจะเป็นก้าวเดินเล็ก ๆ อีกก้าวที่จะพามนุษย์ออกสำรวจในสภาพพื้นที่แปลกใหม่ได้ในอนาคต บุกเบิกสำรวจพื้นที่ที่ไม่เคยมีใครสำรวจมาก่อนทั้งพื้นที่แอ่งอุกกาบาตบนดวงจันทร์หรือแม้แต่ที่ภูมิประเทศสุดอัศจรรย์บนดาวอังคาร ทั้งหมดกำลังจะเกิดขึ้นในอนาคต
เรียบเรียงโดย จิรสิน อัศวกุล
พิสูจน์อักษร ศุภกิจ พัฒนพิฑูรย์
อัปเดตข้อมูลแวดวงวิทยาศาสตร์ เทคโนโลยี รู้ทันโลกไอที และโซเชียลฯ ในรูปแบบ Audio จาก AI เสียงผู้ประกาศของไทยพีบีเอส ได้ที่ Thai PBS
ที่มาข้อมูล : NASA
“รอบรู้ ดูกระแส ก้าวทันโลก” ไปกับ Thai PBS Sci & Tech