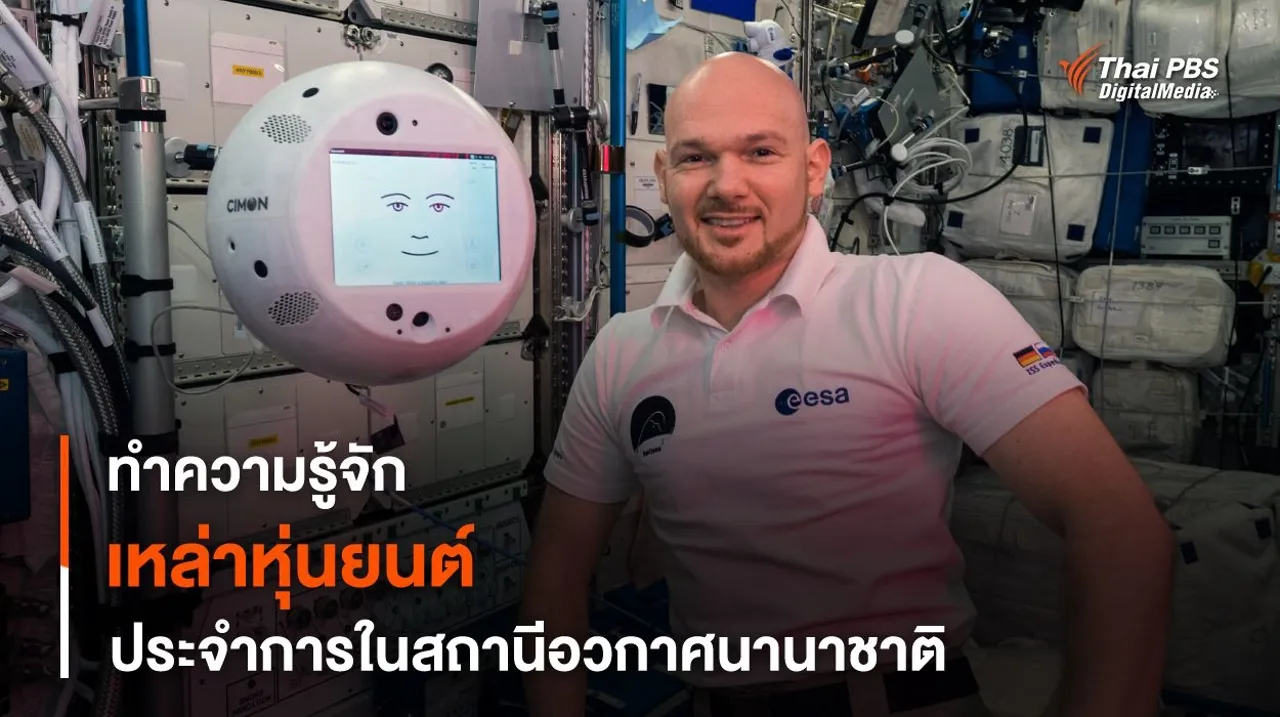
สถานีอวกาศนานาชาติ (ISS) คือหนึ่งในสถานที่ที่เต็มไปด้วยสิ่งประดิษฐ์ล้ำหน้าและทันสมัยที่สุดของมนุษยชาติ แน่นอนว่ารวมถึงหุ่นยนต์ที่คอยช่วยเหลืองานต่าง ๆ ไม่ว่าจะเป็นงานที่ยากซับซ้อนหรือน่าเบื่อเหมือนกับเหล่าหุ่นยนต์บนโลก ในบทความนี้จะพาไปสำรวจเหล่าหุ่นยนต์ที่อยู่บนสถานีอวกาศนานาชาติ
ในปัจจุบันเราอาจจะเห็นเหล่าหุ่นยนต์ถูกนำมาใช้ทำงานต่าง ๆ มากมายบนโลก จริง ๆ แล้วยานอวกาศหรือดาวเทียมต่าง ๆ ที่ใช้งานในการสำรวจอวกาศเราก็สามารถเรียกสิ่งเหล่านี้ว่าหุ่นยนต์ได้ เพราะมันทำงานตามคำสั่งที่ถูกเขียนหรือวางแผนไว้ และสามารถที่จะทำงานตามคำสั่งได้
หุ่นยนต์ที่ทำงานอยู่บนสถานีอวกาศก็มีจำนวนที่ไม่น้อย และชาติต่าง ๆ ที่เป็นพันธมิตรในโครงการสถานีอวกาศนานาชาติก็ทยอยส่งหุ่นยนต์ขึ้นไปช่วยเหลืองานของนักบินอวกาศอยู่เรื่อย ๆ เราจะแบ่งออกเป็นหุ่นยนต์สำหรับภายในและภายนอกตัวสถานี
หุ่นยนต์ตัวแรกบนสถานีอวกาศนานาชาติคือ Canadarm 2 หุ่นยนต์แขนกลที่สามารถเคลื่อนที่ไปมาตามจุดต่างบนสถานีอวกาศนานาชาติได้เพื่อใช้ขนย้ายโมดูลหรืออุปกรณ์ต่าง ๆ ช่วยนักบินอวกาศในการก่อสร้างสถานีอวกาศนานาชาติร่วมกับตัวกระสวยอวกาศ ซึ่งต่อมามันถูกนำมาใช้ในงานด้านอื่น ๆ ต่อด้วย เช่น ทำหน้าที่รับยานเสบียงมาเชื่อมต่อกับตัวสถานีอย่างยาน HTV หรือ Dragon Cargo รุ่นแรกของ SPACEX
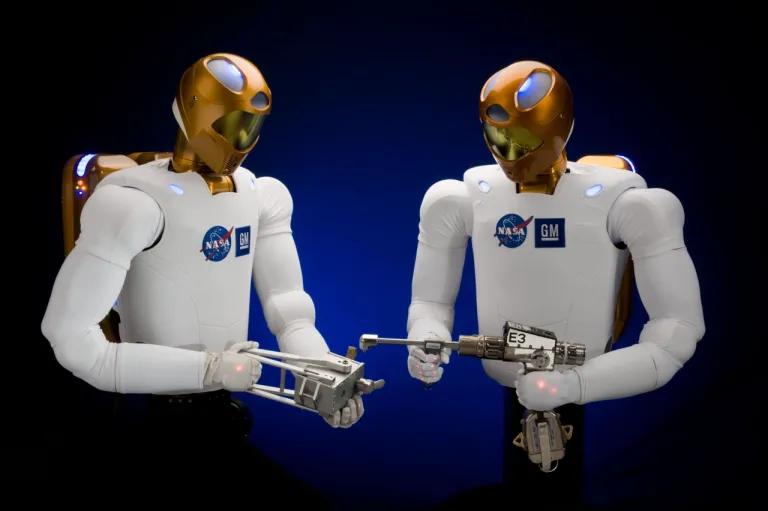
ส่วนหุ่นยนต์ที่สามารถนำเข้ามาเก็บหรือทำงานภายในส่วนปรับความดันของสถานีอวกาศนานาชาติได้คือ หุ่นยนต์ Robonaut 2 หุ่นยนต์ตัวนี้คือหุ่นยนต์จาก NASA ที่มีหน้าตารูปร่างคล้ายกับมนุษย์ เราสามารถนับได้ว่านี่คือหุ่นยนต์ที่เข้ามาช่วยเหลืองานของนักบินอวกาศภายในส่วนปรับความดันของสถานีอวกาศนานาชาติ และเป็น Humanoid ตัวแรกบนสถานีอวกาศนานาชาติ หน้าตาที่คล้ายมนุษย์นี้ออกแบบมาเพื่อให้ตัวหุ่นยนต์สามารถปีนออกไปภายนอกยานเพื่อตรวจสอบและซ่อมแซมตัวยานจากภายนอกยานได้โดยไม่ต้องให้นักบินอวกาศออกไปภายนอกยาน ตัวหุ่นยนต์นี้ถูกส่งขึ้นไปยังสถานีอวกาศนานาชาติตั้งแต่ปี 2011 แต่ด้วยการเสื่อมสภาพและปัญหาต่าง ๆ มันจึงถูกส่งกลับสู่โลกในปี 2018 เพื่อให้วิศวกรได้ทำการตรวจสอบและศึกษาปัญหาต่อไปโดยที่ไม่มีท่าทีว่ามันจะได้ถูกส่งกลับเข้าไปสู่สถานีอวกาศนานาชาติหลังจากมันกลับลงมา
ถึงแม้ว่าหากหุ่นยนต์ช่วยเหลืองานนักบินอวกาศจะสามารถออกไปนอกยานหรือซ่อมแซมยานได้เหมือนกับมนุษย์ แต่นั่นไม่ได้หมายความว่างานซ่อมแซมคืองานเพียงอย่างเดียวที่เป็นเป้าหมายของการพัฒนาหุ่นยนต์เพื่อช่วยเหลือนักบินอวกาศบนสถานีอวกาศนานาชาติ เพียงแค่มันสามารถบันทึกข้อมูลผลการทดลองหรือช่วยถ่ายภาพ ก็นับได้ว่าสัมฤทธิ์ผลสำหรับมันแล้ว เช่น หุ่นยนต์ Kirobo หุ่นยนต์ตัวแรกของญี่ปุ่นที่ถูกส่งขึ้นไป
เป้าหมายของ Kirobo คือการเป็นหุ่นยนต์ที่สามารถโต้ตอบและช่วยเหลือ WAKATA Koichi ในภารกิจบนสถานีอวกาศนานาชาติ มันมีความสามารถในการถ่ายภาพ ถ่ายวิดีโอ มี AI ที่สามารถแยกแยะภาพและเสียงรวมถึงโต้ตอบกับนักบินอวกาศชาวญี่ปุ่นได้อีกด้วย เป้าหมายหลักของหุ่นยนต์ตัวนี้คือเพื่อศึกษาว่าหุ่นยนต์กับนักบินอวกาศนั้นจะมีปฏิสัมพันธ์ระหว่างกันได้ดีแค่ไหน เพื่อปรับปรุงหุ่นยนต์ถัดไปให้เหมาะสมกับความต้องการของนักบินอวกาศ
Kirobo ถูกส่งขึ้นสู่อวกาศเมื่อปี 2013 และทางกินเนสส์เวิลด์เรคคอร์ดส์ (Guinness World Records) ได้บันทึกว่า Kirobo เป็นหุ่นยนต์คู่หูตัวแรกในอวกาศและหุ่นยนต์ที่เดินทางออกจากโลกไปบนระดับความสูงที่สูงสุดที่หุ่นยนต์จะสามารถพูดคุยและตอบสนองกับมนุษย์ได้ และเพราะองค์ความรู้ที่ได้จากการพัฒนาและใช้งานมันบนสถานีอวกาศนานาชาติทำให้หลาย ๆ ชาติเล็งเห็นว่าหุ่นยนต์คู่หูให้กับนักบินอวกาศบนสถานีอวกาศนานาชาติก็เป็นสิ่งที่มีประโยชน์กับตัวนักบินอวกาศและนำมาพัฒนาต่อเป็นหุ่นยนต์คู่หูที่เรารู้จักอย่าง Int-Ball Astrobee และ CIMO
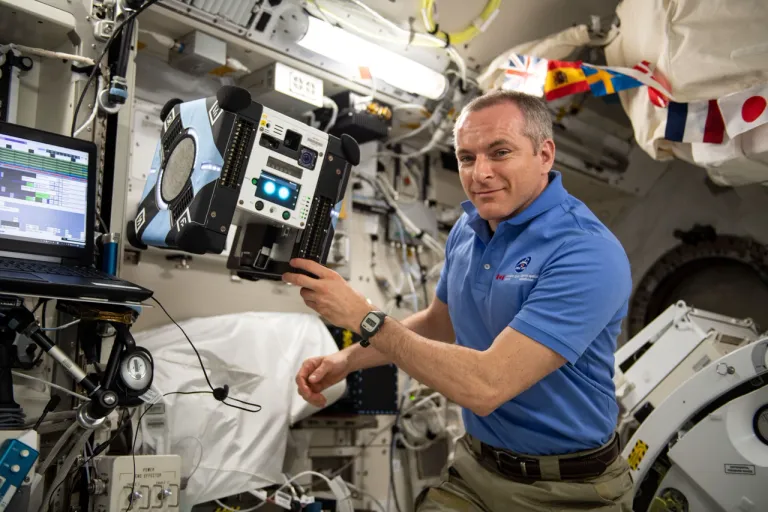
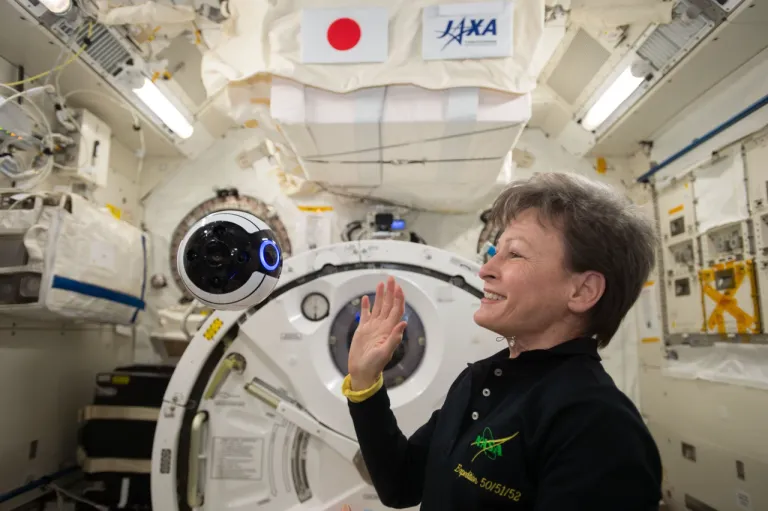
หุ่นยนต์ในกลุ่มของ Astrobee จะเป็นกลุ่มหุ่นยนต์ที่สามารถเคลื่อนที่ไปมาบนสถานีอวกาศนานาชาติได้โดยอาศัยการดันอากาศรอบตัวมันไปด้านหลังด้วยพัดลม เพื่อให้มันสามารถเคลื่อนที่ไปยังที่ต่าง ๆ ตามภาระงานของมัน หรือแม้กระทั่งลอยอยู่นั่ง ๆ เฉย ๆ ซึ่งหุ่นยนต์กลุ่มที่เป็นเหมือนลูกบอลและลอยไปมาได้ตัวแรกคือ Int-Ball หุ่นยนต์คู่หูนักบินอวกาศจากทางฝั่งญี่ปุ่น มันถูกส่งขึ้นไปบนอวกาศตั้งแต่ปี 2017 และหลาย ๆ คนอาจจะคุ้นเคยหน้าตาอันแสนน่ารักที่มีดวงตาหลอด LED ที่สามารถเปลี่ยนสีได้
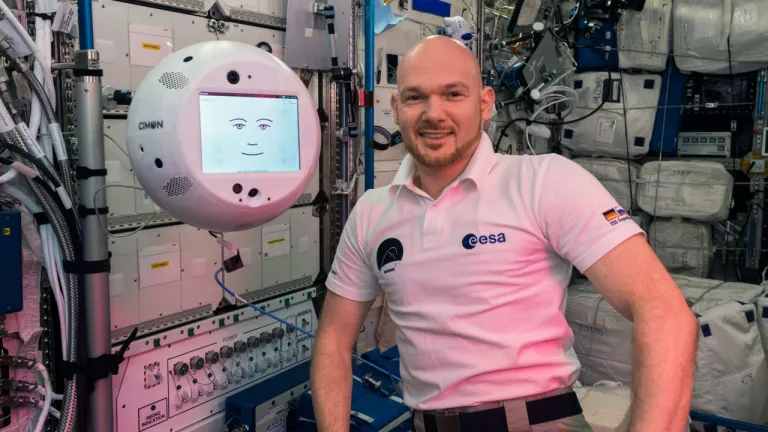
Astrobee หุ่นยนต์ที่เคลื่อนที่ไปมาภายในสถานีอวกาศได้เองถูกส่งขึ้นไปตามหลัง Int-Ball คือในปี 2018 และต่ออีกตัวคือ CIMON หุ่นยนต์บริการสนับสนุนบรรเทาความเครียดจากทางฝั่งยุโรปที่เกิดจากการพัฒนาโดย Airbus IBM และ Ludwig Maximilian University และได้รับเงินสนับสนุนจาก German Aerospace Center มันถูกส่งขึ้นไปในปีเดียวกับ Astrobee
จะเห็นได้ว่าหุ่นยนต์ที่ช่วยเหลืองานของนักบินอวกาศก็ไม่ได้จำเป็นที่จะต้องเป็นหุ่นยนต์ที่มีรูปร่างคล้ายมนุษย์เพียงเท่านั้น ตราบใดที่หุ่นยนต์สามารถทำงานและปฏิบัติหน้าที่ของมันตามคำสั่งที่ได้มอบหมายไป และตัวหุ่นยนต์สามารถทำงานในสภาพแวดล้อมที่ได้ออกแบบไว้ได้ ก็นับว่าเป็นหุ่นยนต์ที่ทำงานได้อย่างยอดเยี่ยมแล้ว ซึ่งในอนาคตอันใกล้คาดว่าก็น่าจะมีหุ่นยนต์ช่วยเหลือนักบินอวกาศเดินทางขึ้นไปบนสถานีอวกาศนานาชาติเพิ่มเติมอีกแน่นอน
เรียบเรียงโดย จิรสิน อัศวกุล
พิสูจน์อักษร ศุภกิจ พัฒนพิฑูรย์
อัปเดตข้อมูลแวดวงวิทยาศาสตร์ เทคโนโลยี รู้ทันโลกไอที และโซเชียลฯ ในรูปแบบ Audio จาก AI เสียงผู้ประกาศของไทยพีบีเอส ได้ที่ Thai PBS
“รอบรู้ ดูกระแส ก้าวทันโลก” ไปกับ Thai PBS Sci & Tech