ข้ามไปยังเนื้อหาหลัก

เด็กไทยชนะการแข่งขันเขียนชุดคำสั่งควบคุม “หุ่นยนต์” ใน ISS

14 พ.ย. 673 นาที14 พ.ย. 67

เมื่อวันที่ 9 พฤศจิกายน ที่ผ่านมา กลุ่มเยาวชนไทยได้เดินทางไปรับรางวัลชนะเลิศการแข่งขันเขียนชุดคำสั่งควบคุมหุ่นยนต์บนสถานีอวกาศนานาชาติ (ISS) ณ ศูนย์อวกาศสึกุบะ ขององค์การอวกาศญี่ปุ่น

ขนาดตัวอักษร

เมื่อวันที่ 9 พฤศจิกายน ที่ผ่านมา กลุ่มเยาวชนไทยได้เดินทางไปรับรางวัลชนะเลิศการแข่งขันเขียนชุดคำสั่งควบคุมหุ่นยนต์บนสถานีอวกาศนานาชาติ (ISS) ณ ศูนย์อวกาศสึกุบะ ขององค์การอวกาศญี่ปุ่น

การแข่งขันในครั้งนี้จัดขึ้นโดยองค์การอวกาศญี่ปุ่นหรือ JAXA ภายใต้ชื่องาน Kibo Robot Programming Challenge 2024 ซึ่งเป็นการแข่งขันเขียนชุดคำสั่ง ออกแบบขั้นตอนการทำงานของหุ่นยนต์ Astrobee บนสถานีอวกาศนานาชาติ ชุดคำสั่งของกลุ่มนักเรียนผู้เข้าแข่งขันจากชาติต่าง ๆ จะได้ถูกนำมาแข่งคัดเลือกและนำไปใช้งานกับหุ่นยนต์ Astrobee บนสถานีอวกาศนานาชาติจริง
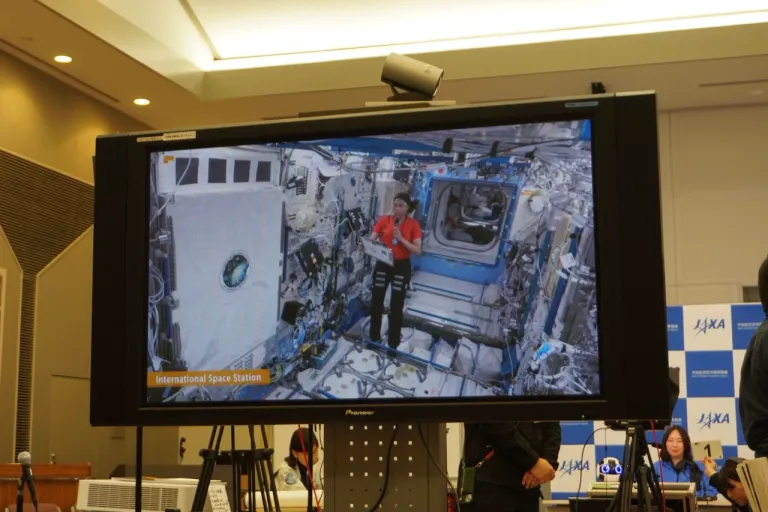
ภาพถ่ายระหว่างการฉายภาพบันทึกผลการแข่งขันของกลุ่มผู้เข้าร่วมแข่งขันจากประเทศต่าง ๆ  โดยมีนักบินอวกาศ Janet Epps ช่วยดำเนินการแข่งขันในอวกาศ ภาพถ่ายโดย Nattanon Dungsunenarn

โจทย์ของการแข่งขันในครั้งนี้คือให้แข่งขันเขียนชุดคำสั่งควบคุมหุ่นยนต์ให้ตามหาสิ่งของบนสถานีอวกาศโดยอัตโนมัติ ซึ่งการแข่งขันในครั้งนี้ นักเรียนจากทั่วทุกมุมโลกจะต้องใช้ทักษะการออกแบบชุดคำสั่งด้านหุ่นยนต์และการประมวลผลภาพด้วยคอมพิวเตอร์เพื่อประกอบชุดคำสั่งให้กับหุ่นยนต์

การแข่งขันในครั้งนี้กลุ่มเยาวชนไทยสี่คนที่ได้เข้าแข่งขันจนไปถึงรอบชิงชนะเลิศและเป็นตัวแทนของประเทศไทย มีชื่อกลุ่มว่า Astronut ประกอบด้วย นายธรรญธร ไชยกายุต จากวิทยาลัยแพทยศาสตร์พระมงกุฎเกล้า นายสิรวิชญ์ แพร่วิศวกิจ จากคณะเทคโนโลยีสารสนเทศ มหาวิทยาลัยเทคโนโลยีพระจอมเกล้าธนบุรี ส่วนตัวแทนอีกสองคน เป็นนักศึกษาจากมหาวิทยาลัยมหิดล ได้แก่ นายชิษณุพงศ์ ประทีปพงศ์ จากคณะกายภาพบำบัด และนายชยพล เดชศร จากคณะวิศวกรรมศาสตร์ ซึ่งตัวแทนทั้งสี่กำลังศึกษาอยู่ในระดับชั้นปีที่ 1
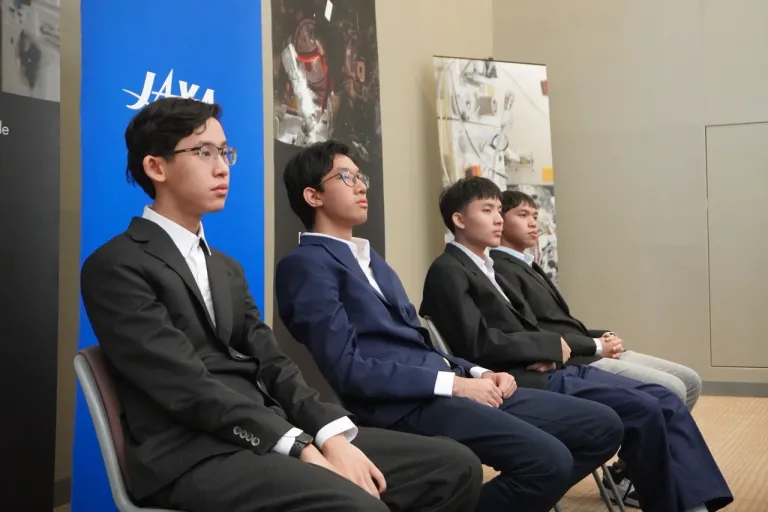
ภาพถ่ายกลุ่มเยาวชนไทยระหว่างชมการแข่งขันของกลุ่มสมาชิกจากประเทศอื่น ภายในศูนย์อวกาศสึกุบะ JAXA ภาพถ่ายโดย Nattanon Dungsunenarn

ในการแข่งขันรอบชิงชนะเลิศของ ทาง JAXA ได้เปิดโอกาสให้ผู้เข้าแข่งขันแต่ละกลุ่มรับชมการถ่ายทอดสดการทำงานของหุ่นยนต์ Astrobee ซึ่งปฏิบัติงานตามโปรแกรมที่แต่ละกลุ่มผู้เข้าแข่งขันได้พัฒนาขึ้น โดยการถ่ายทอดสดนี้ดำเนินการจากโมดูล Kibo บนสถานีอวกาศนานาชาติ (ISS) ภายใต้การควบคุมของนักบินอวกาศ Jenet Epps จาก NASA เพื่อให้กลุ่มผู้เข้าแข่งขันต่าง ๆ ได้เห็นการทำงานของหุ่นยนต์ของตนเองโดยเฉพาะ โดยไม่มีการเปิดเผยคะแนนหรือผลการแข่งขันของกลุ่มอื่นในช่วงเวลานั้น

JAXA จัดการประกาศผลการแข่งขันอย่างเป็นทางการในวันที่ 9 พฤศจิกายน 2567 ผ่านการถ่ายทอดสด ซึ่งเปิดโอกาสให้ทุกกลุ่มได้รับชมผลการแข่งขันอย่างพร้อมเพรียงกัน โดยได้เชิญชวนผู้เข้าแข่งขันจากประเทศต่าง ๆ ที่สนใจมาร่วมงานประกาศผล ณ ศูนย์อวกาศสึกุบะ ประเทศญี่ปุ่น
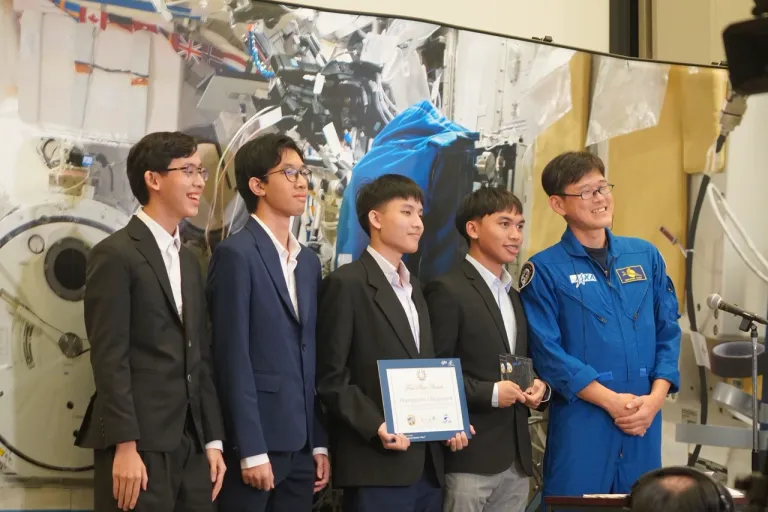
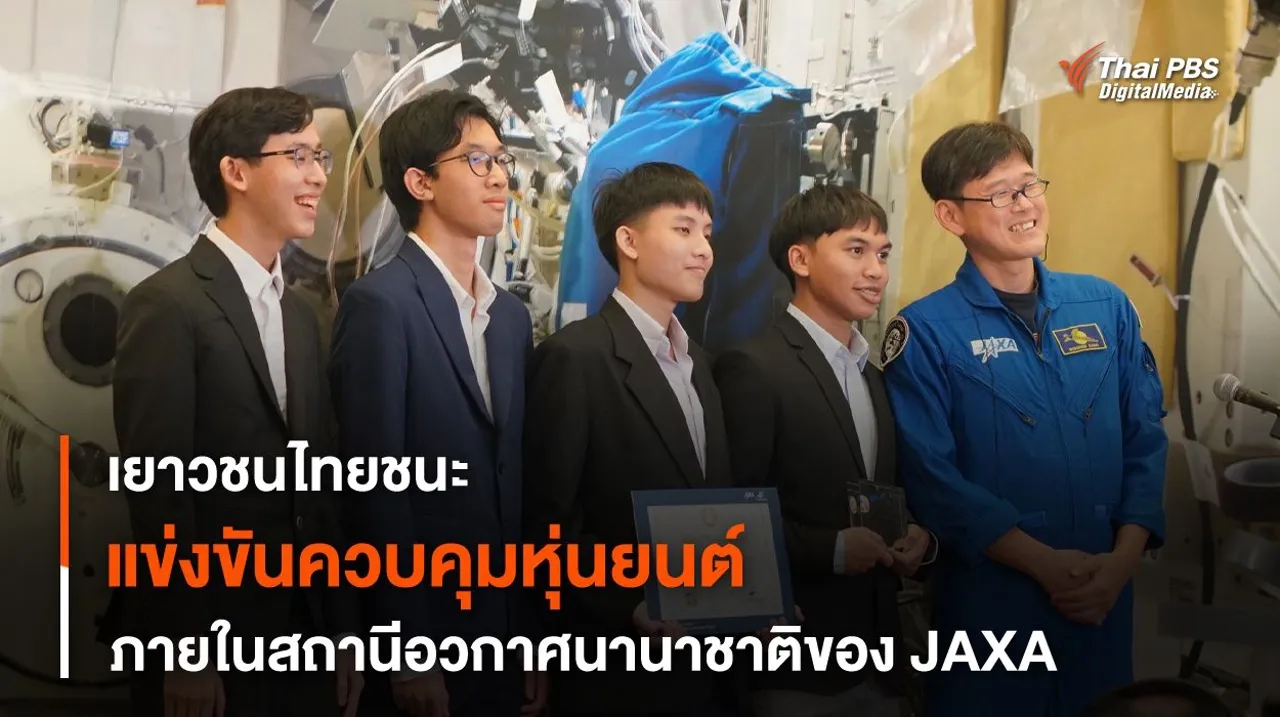
ภาพถ่ายพิธีรับรางวัลชนะเลิศของกลุ่มเยาวชนจากประเทศไทยกับนักบินอวกาศ Kanai Norishige ภาพถ่ายโดย Nattanon Dungsunenarn

ผลการแข่งขันปรากฏว่า กลุ่ม Astronut จากประเทศไทย คว้าชัยชนะอันดับหนึ่งในการสร้างสรรค์โปรแกรมควบคุมหุ่นยนต์ Astrobee ด้วยคะแนนสูงสุด 253.09 คะแนนจากคะแนนเต็ม 300 คะแนน โดยทำคะแนนนำหน้ากลุ่มรองชนะเลิศจากประเทศฟิลิปปินส์ ซึ่งได้คะแนน 250.88 คะแนน

สำหรับเกณฑ์การให้คะแนนในการแข่งขันพิจารณาจากความแม่นยำของข้อมูลที่หุ่นยนต์อ่านได้ ประสิทธิภาพการทำงาน ระยะเวลา และความสามารถในการควบคุมการเคลื่อนไหวของหุ่นยนต์

เรียบเรียงโดย จิรสิน อัศวกุล
พิสูจน์อักษร ศุภกิจ พัฒนพิฑูรย์


🎧 อัปเดตข้อมูลแวดวงวิทยาศาสตร์ เทคโนโลยี รู้ทันโลกไอที และโซเชียลฯ ในรูปแบบ Audio จาก AI เสียงผู้ประกาศของไทยพีบีเอส ได้ที่ Thai PBS  

“รอบรู้ ดูกระแส ก้าวทันโลก” ไปกับ Thai PBS Sci & Tech
สถานีอวกาศนานาชาติ
เขียนโดย

🌎 "รอบรู้ ดูกระแส ก้าวทันโลก" ไปกับ Thai PBS Sci & Tech • วิทยาศาสตร์ • เทคโนโลยี นวัตกรรม • ดาราศาสตร์ • Media Literacy • Cyber Security • Tips & Tricks • Trends

บทความที่เกี่ยวข้อง

หมอตัวจิ๋วในร่างกาย ส่องการพัฒนาหุ่นยนต์จิ๋ว สู่การรักษาโรคร้ายในอนาคตเทคโนโลยี

หมอตัวจิ๋วในร่างกาย ส่องการพัฒนาหุ่นยนต์จิ๋ว สู่การรักษาโรคร้ายในอนาคต

ในยุคสมัยปัจจุบันการแพทย์แบบเฉพาะจุด (Precision Medicine) กำลังจะทำให้เรื่องที่ดูไกลตัวอย่างหุ่นยนต์ซ่อมแซมร่างกายที่เราเคยเห็นในภาพยนตร์กลายเป็นความจริงขึ้นมา

12 ต.ค. 69|1 วันที่แล้ว
อ่านต่อ →
หุ่นยนต์มือเดินได้! เปลี่ยน 5 นิ้วเป็นขา ลุยทำงานได้หลายพื้นที่เทคโนโลยี

หุ่นยนต์มือเดินได้! เปลี่ยน 5 นิ้วเป็นขา ลุยทำงานได้หลายพื้นที่

นักวิจัยพัฒนาหุ่นยนต์มือที่ใช้ 5 นิ้วเป็นขา เดินเองได้โดยไม่ต้องมีล้อหรือขาแยก พร้อมหยิบจับ กดแป้นพิมพ์ และดันวัตถุ เทคโนโลยีนี้อาจช่วยให้หุ่นยนต์ขนาดเล็กเข้าถึงพื้นที่แคบที่หุ่นยนต์ทั่วไปทำงานได้ยาก

29 ก.ย. 69|29 ก.ย. 69
อ่านต่อ →
แมลงสอนหุ่นยนต์เดิน! AI ฝึกหุ่นยนต์ 6 ขา ลุยพื้นที่ขรุขระ ต่อยอดงานกู้ภัยเทคโนโลยี

แมลงสอนหุ่นยนต์เดิน! AI ฝึกหุ่นยนต์ 6 ขา ลุยพื้นที่ขรุขระ ต่อยอดงานกู้ภัย

นักวิทยาศาสตร์ได้ประยุกต์ใช้ AI ในการถอดแบบพฤติกรรมของ "ตั๊กแตนกิ่งไม้" เพื่อนำมาฝึกฝนหุ่นยนต์ 6 ขา ให้สามารถก้าวเดินได้อย่างฉลาดลื่นไหล โดยไม่ต้องพึ่งพาเซนเซอร์ที่ซับซ้อน และเตรียมต่อยอดสำหรับภารกิจกู้ภัยในอนาคต

24 ก.ย. 69|24 ก.ย. 69
อ่านต่อ →
นักศึกษาไทยเจ๋ง! บุกเวทีวิจัยโลก ร่วมพัฒนาเทคโนโลยีตรวจจับนิวทริโน เชื่อมโยงความสำเร็จ Nobel Prize in Physics 2026Thai Genius

นักศึกษาไทยเจ๋ง! บุกเวทีวิจัยโลก ร่วมพัฒนาเทคโนโลยีตรวจจับนิวทริโน เชื่อมโยงความสำเร็จ Nobel Prize in Physics 2026

13 ต.ค. 69
อ่านต่อ →
“ราดำ” ภัยเงียบที่มากับบ้านหลังน้ำท่วมวิทยาศาสตร์

“ราดำ” ภัยเงียบที่มากับบ้านหลังน้ำท่วม

13 ต.ค. 69
อ่านต่อ →
ราวม่านโซลาร์เซลล์! เปิด-ปิดเองตามแสงแดด คุมผ่านมือถือ-เสียง ไม่ต้องเดินสายไฟเทคโนโลยี

ราวม่านโซลาร์เซลล์! เปิด-ปิดเองตามแสงแดด คุมผ่านมือถือ-เสียง ไม่ต้องเดินสายไฟ

13 ต.ค. 69
อ่านต่อ →
ใช้ร่างกายเป็นเครือข่าย! เซนเซอร์ขนาด 3 มม. เชื่อมอุปกรณ์ ช่วยตรวจ-รักษาเฉพาะจุดวิทยาศาสตร์

ใช้ร่างกายเป็นเครือข่าย! เซนเซอร์ขนาด 3 มม. เชื่อมอุปกรณ์ ช่วยตรวจ-รักษาเฉพาะจุด

13 ต.ค. 69
อ่านต่อ →
ลูกเรือ Crew-12 กลับถึงโลกปลอดภัย! ปิดฉากภารกิจในอวกาศ 237 วันอวกาศ

ลูกเรือ Crew-12 กลับถึงโลกปลอดภัย! ปิดฉากภารกิจในอวกาศ 237 วัน

09 ต.ค. 69
อ่านต่อ →
รู้จัก 2 ภาพจาก Google Doodle ต้อนรับสัปดาห์อวกาศโลก 2026อวกาศ

รู้จัก 2 ภาพจาก Google Doodle ต้อนรับสัปดาห์อวกาศโลก 2026

08 ต.ค. 69
อ่านต่อ →
อวกาศอาจเป็นทางออก ! เมื่อพลังงานจากโลกไม่พอใช้ จนหลายชาติเล็งผลิตไฟฟ้านอกโลกอวกาศ

อวกาศอาจเป็นทางออก ! เมื่อพลังงานจากโลกไม่พอใช้ จนหลายชาติเล็งผลิตไฟฟ้านอกโลก

07 ต.ค. 69
อ่านต่อ →
นาซาพบหลุมอุกกาบาตเกิดใหม่บนดวงจันทร์ ขนาดใหญ่ที่สุดเท่าที่เคยบันทึกได้อวกาศ

นาซาพบหลุมอุกกาบาตเกิดใหม่บนดวงจันทร์ ขนาดใหญ่ที่สุดเท่าที่เคยบันทึกได้

06 ต.ค. 69
อ่านต่อ →