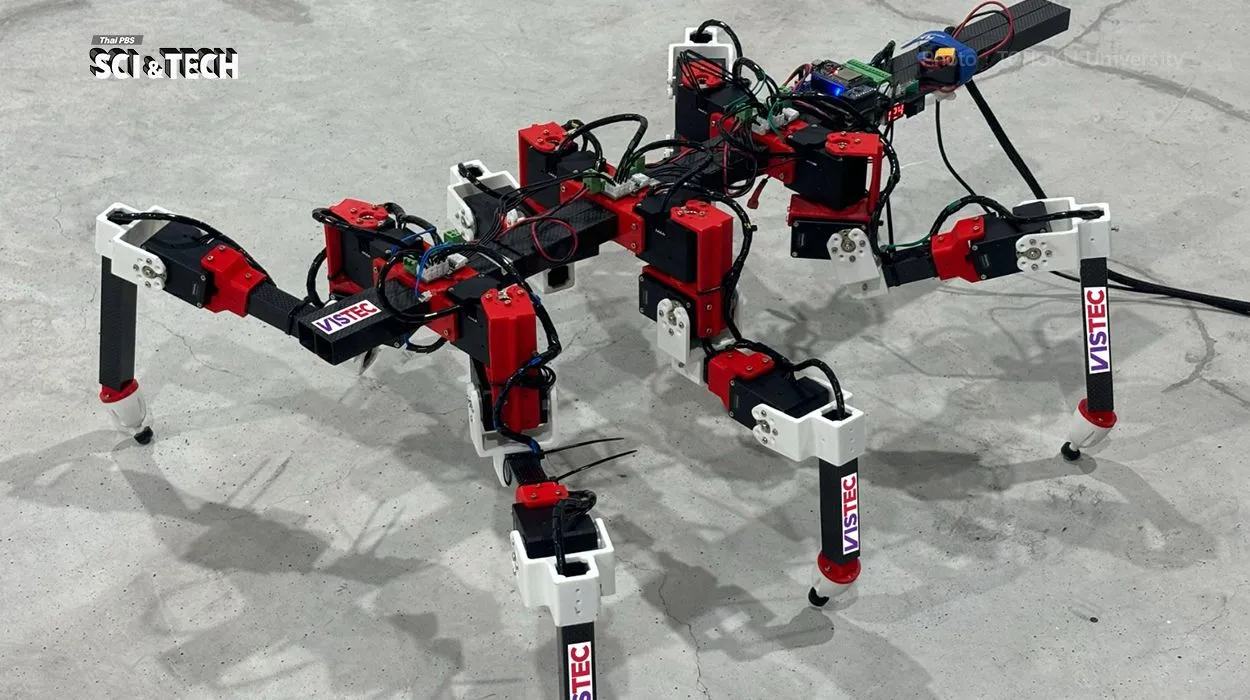
นักวิทยาศาสตร์ได้ประยุกต์ใช้ AI ในการถอดแบบพฤติกรรมของ "ตั๊กแตนกิ่งไม้" เพื่อนำมาฝึกฝนหุ่นยนต์ 6 ขา ให้สามารถก้าวเดินได้อย่างฉลาดลื่นไหล โดยไม่ต้องพึ่งพาเซนเซอร์ที่ซับซ้อน และเตรียมต่อยอดสำหรับภารกิจกู้ภัยในอนาคต
เมื่อเกิดภัยพิบัติทางธรรมชาติ พื้นที่ปฏิบัติงานกู้ภัยมักเต็มไปด้วยอุปสรรค เช่น โคลนตม พงหนาม หรือซากอิฐปูน ซึ่งหุ่นยนต์ประเภทล้อหมุนไม่สามารถเข้าถึงได้ แม้จะมีการพัฒนาหุ่นยนต์แบบหลายขาขึ้นมาแก้ปัญหา แต่การที่จะทำให้ขาทั้งหกข้างทำงานได้อย่างลื่นไหลในสภาพภูมิประเทศที่ไม่แน่นอน ยังคงเป็นโจทย์ที่ยากสำหรับหุ่นยนต์
คณะนักวิจัยจึงได้ค้นพบแนวทางใหม่ด้วยการศึกษาสิ่งมีชีวิตขนาดเล็กอย่าง "ตั๊กแตนกิ่งไม้" ที่มีความสามารถในการปรับตัวและไต่บนพื้นผิวขรุขระได้อย่างดีเยี่ยม การนำระบบปัญญาประดิษฐ์ (AI) มาช่วยถอดรหัสการทำงานของระบบประสาทและการเคลื่อนไหว ช่วยให้สามารถสร้างหุ่นยนต์ 6 ขาที่สามารถก้าวข้ามสิ่งกีดขวางได้อย่างแม่นยำและเป็นธรรมชาติ
ถอดรหัสกลไกธรรมชาติ สู่การควบคุมหุ่นยนต์
ผลงานวิจัยจาก มหาวิทยาลัยโทโฮคุ (Tohoku University) ประเทศญี่ปุ่น เผยให้เห็นการทำงานร่วมกันระหว่างนักวิทยาศาสตร์และผู้เชี่ยวชาญด้านชีววิทยา ในการศึกษาระบบประสาทสั่งการของตั๊กแตนกิ่งไม้ พบว่าสิ่งมีชีวิตชนิดนี้ไม่ได้พึ่งพาการคำนวณจากสมองส่วนกลางตลอดเวลา แต่ใช้ "กลไกป้อนกลับแบบกระจายตัว" (Decentralized Control Mechanism) ที่ช่วยให้ขาแต่ละข้างตอบสนองต่อการสัมผัสพื้นผิวได้ในทันที
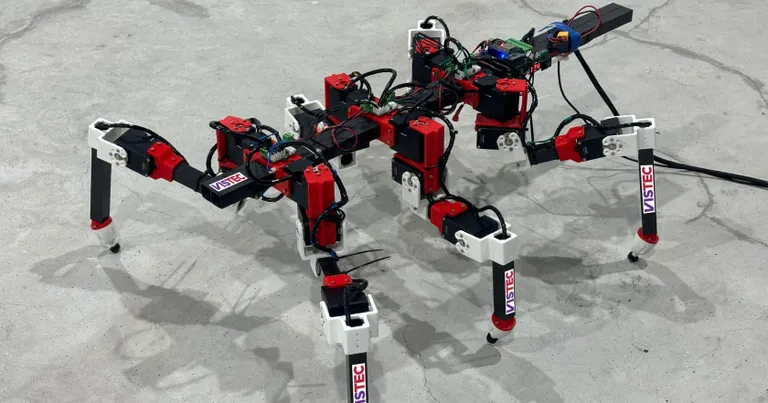
จากการนำหลักการดังกล่าวมาพัฒนาเป็นโมเดลโครงข่ายประสาทชีวภาพและประยุกต์ใช้กับระบบควบคุม ทำให้ขาแต่ละข้างของหุ่นยนต์สามารถตัดสินใจปรับจังหวะหรือก้าวข้ามสิ่งกีดขวางได้ด้วยตนเอง โดยไม่ต้องอาศัยเซนเซอร์ขนาดใหญ่หรือการประมวลผลที่ซับซ้อน ซึ่งช่วยลดความยุ่งยากในการทำงานของหุ่นยนต์ได้เป็นอย่างดี
จุดเด่นที่เหนือกว่าหุ่นยนต์รูปแบบเดิม
หุ่นยนต์หลายขาในยุคก่อนมักต้องพึ่งพากล้องและเซนเซอร์ประมวลภาพ 3 มิติ เพื่อวิเคราะห์เส้นทางล่วงหน้า แล้วจึงส่งข้อมูลให้คอมพิวเตอร์คำนวณการก้าวแต่ละก้าว ซึ่งเป็นกระบวนการที่กินพลังงานสูง ประมวลผลช้า และอาจล้มเหลวได้ง่ายหากกล้องถูกฝุ่นบดบังหรืออยู่ในสภาพแวดล้อมที่ไม่คุ้นเคย
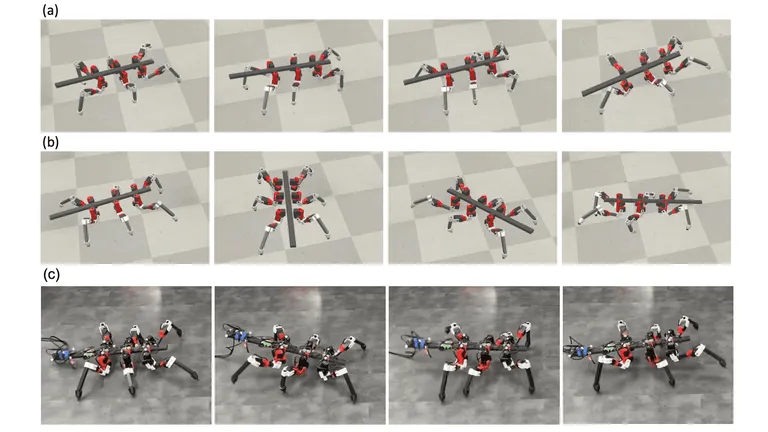
ในทางตรงกันข้าม เทคโนโลยีหุ่นยนต์ 6 ขานี้ ได้เน้นการประมวลผลตามจริงผ่านสัมผัสจากปลายขา หุ่นยนต์จะรับรู้ความสูง ความชัน หรือขนาดของอุปสรรคทันทีที่ขาแตะพื้น หากพบหินก้อนใหญ่หรือช่องว่าง ขาข้างนั้นจะปรับทิศทางการเดินโดยอัตโนมัติ เปรียบเสมือนการเดินสำรวจพื้นในความมืด ส่งผลให้การเคลื่อนที่เป็นไปอย่างราบรื่น สมบูรณ์แบบ และประหยัดพลังงานได้มากกว่าเดิมหลายเท่า
การประยุกต์ใช้งานจริงในพื้นที่ภัยพิบัติ
เป้าหมายของการพัฒนาเทคโนโลยีนี้ไม่ได้อยู่แค่ในห้องทดลอง แต่นักวิจัยตั้งใจจะนำไปปฏิบัติงานในสถานการณ์จริง โดยเฉพาะภารกิจเสี่ยงภัยที่มนุษย์เข้าถึงได้ยาก เช่น
- ภารกิจค้นหาและกู้ภัย (Search and Rescue) เข้าค้นหาผู้รอดชีวิตใต้ซากอาคารพังทลายจากดินสไลด์หรือแผ่นดินไหว
- การสำรวจธรรมชาติและสิ่งแวดล้อม สำรวจพื้นที่ป่า โคลนตม หรือแนวเขาสูงชันเพื่อจัดเก็บข้อมูล
- การตรวจสอบพื้นที่เสี่ยงอันตราย เข้าตรวจวัดและตรวจสอบโครงสร้างในโรงงานสารเคมีหรือพื้นที่รั่วไหล
การเคลื่อนที่แบบตั๊กแตนกิ่งไม้ช่วยเพิ่มความทรหด ทำให้หุ่นยนต์ทำงานต่อเนื่องได้นานขึ้น ทั้งยังลดโอกาสเกิดปัญหาเครื่องค้างเมื่อเจอกับสภาพพื้นผิวที่ไม่คาดคิด
การบูรณาการชีววิทยาเข้ากับปัญญาประดิษฐ์สะท้อนให้เห็นว่า นวัตกรรมที่ก้าวล้ำอาจไม่จำเป็นต้องสร้างขึ้นใหม่ทั้งหมด แต่เกิดจากการเรียนรู้และเลียนแบบภูมิปัญญาที่ธรรมชาติสร้างสรรค์มานานนับล้านปี หุ่นยนต์ 6 ขาที่ได้รับการพัฒนาทักษะการเดินจากตั๊กแตนกิ่งไม้นี้ จะไม่ใช่เพียงผลงานวิจัยทางวิชาการ แต่จะกลายเป็นกำลังสำคัญในการช่วยชีวิตมนุษย์และปฏิบัติภารกิจอันตรายแทนเราในอนาคตอันใกล้
เรียบเรียงโดย ขนิษฐา จันทร์ทร
ที่มาข้อมูล: tohoku, techxplore, interestingengineering
ที่มาภาพ: tohoku
อัปเดตข้อมูลแวดวงวิทยาศาสตร์ เทคโนโลยี รู้ทันโลกไอที และโซเชียลฯ ในรูปแบบ Audio จาก AI เสียงผู้ประกาศของไทยพีบีเอส ได้ที่ Thai PBS
“รอบรู้ ดูกระแส ก้าวทันโลก” ไปกับ Thai PBS Sci & Tech