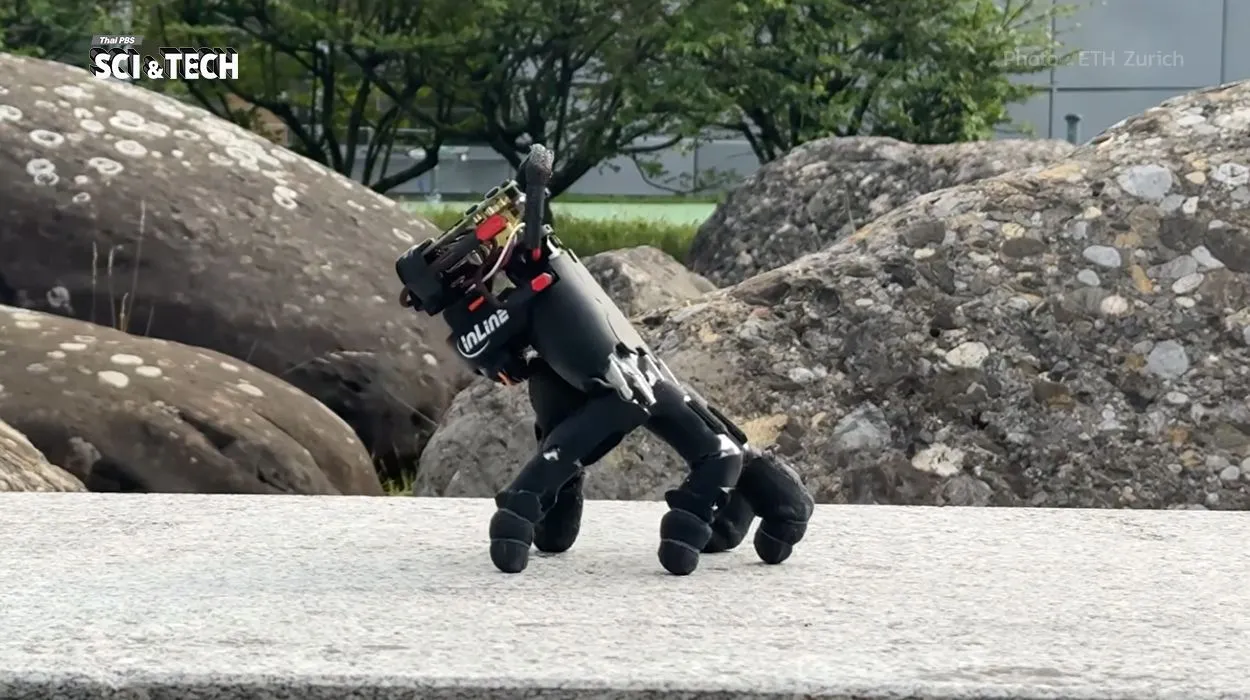
นักวิจัยพัฒนาหุ่นยนต์มือที่ใช้ 5 นิ้วเป็นขา เดินเองได้โดยไม่ต้องมีล้อหรือขาแยก พร้อมหยิบจับ กดแป้นพิมพ์ และดันวัตถุ เทคโนโลยีนี้อาจช่วยให้หุ่นยนต์ขนาดเล็กเข้าถึงพื้นที่แคบที่หุ่นยนต์ทั่วไปทำงานได้ยาก
หุ่นยนต์มืออาจไม่ได้มีหน้าที่เพียงหยิบจับสิ่งของอีกต่อไป เมื่อนักวิทยาศาสตร์พัฒนาแนวคิดที่ทำให้มือหุ่นยนต์สามารถ “เดิน” ได้ด้วยนิ้วทั้ง 5 ของตัวเอง โดยไม่ต้องติดตั้งล้อหรือขาเพิ่มเติม หุ่นยนต์สามารถเคลื่อนที่บนพื้นผิวที่หลากหลาย อีกทั้งยังใช้มือที่เป็นขากดแป้นพิมพ์ ดันวัตถุไปยังตำแหน่งที่กำหนดและเคลื่อนตัวเข้าไปทำงานในพื้นที่จำกัดได้
เปลี่ยน 5 นิ้วให้กลายเป็นขา
แนวคิดสำคัญของงานวิจัยนี้คือการนำชิ้นส่วนที่มีอยู่แล้วใน “มือ” มาใช้ทำหน้าที่มากกว่าหนึ่งอย่าง นิ้วทั้ง 5 ไม่ได้ทำหน้าที่เพียงจับหรือสัมผัสวัตถุ แต่ยังทำหน้าที่รับน้ำหนักและผลักดันตัวหุ่นยนต์ให้เคลื่อนที่ไปข้างหน้า
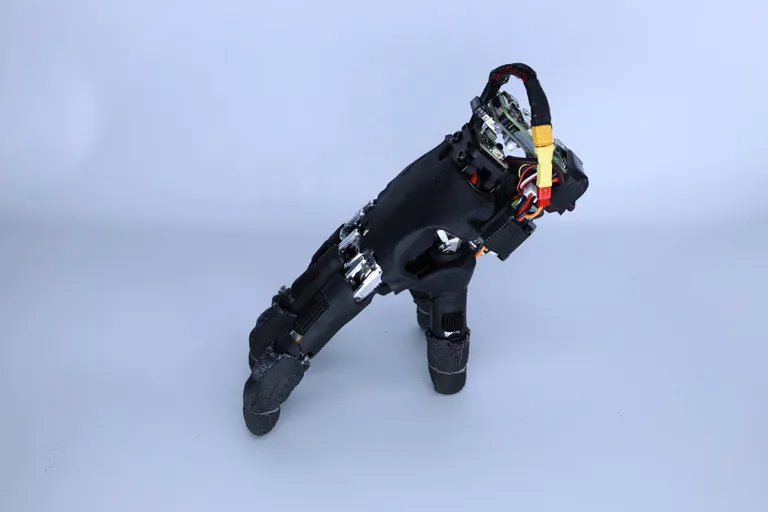
ระบบมีข้อต่อที่ขับเคลื่อนด้วยมอเตอร์รวม 20 จุด (4 จุดต่อนิ้ว) พร้อมติดตั้งแบตเตอรี่ เซนเซอร์ตรวจจับการเคลื่อนไหว และคอมพิวเตอร์ขนาดเล็กไว้บริเวณด้านหลังฝ่ามือ ทำให้สามารถทำงานได้ด้วยตัวเองอย่างสมบูรณ์โดยไม่ต้องเชื่อมต่อกับแขนกลหรือแหล่งพลังงานภายนอก
ความน่าสนใจคือ นิ้วแต่ละนิ้วมีความยาวและตำแหน่งแตกต่างกัน โดยเฉพาะนิ้วโป้งที่วางอยู่คนละทิศทางเหมือนมือมนุษย์ ความไม่สมมาตรนี้ทำให้การควบคุมการเดินมีความท้าทายและซับซ้อนกว่าหุ่นยนต์ที่มีขาเหมือนกันทุกข้าง
AI เรียนรู้วิธีเดินบนพื้นผิวหลากหลาย
งานวิจัยของนักวิทยาศาสตร์ จากสถาบันเทคโนโลยีแห่งสหพันธ์สวิส ซูริก (Swiss Federal Institute of Technology Zurich หรือ ETH Zurich) ประเทศสวิตเซอร์แลนด์ นำโดย Amirhossein Kazemipour, Hehui Zheng และ Robert Katzschmann ได้รับการเผยแพร่ในคลังงานวิจัยวิชาการ arXiv ภายใต้ชื่อ "Fingers as Legs: Learning Self-Supported Locomotion and Manipulation with an Anthropomorphic Hand"
ทีมวิจัยใช้เทคโนโลยีการเรียนรู้แบบเสริมกำลัง หรือ Reinforcement Learning (RL) ซึ่งเป็นการฝึกให้ระบบ AI เรียนรู้วิธีการทรงตัวและก้าวเดินจากการลองผิดลองถูกในสภาพแวดล้อมจำลองนับล้านครั้ง ระบบ AI จะเรียนรู้ว่าควรยกนิ้วใด เมื่อใด และต้องจัดสรรน้ำหนักอย่างไรไม่ให้ล้ม ก่อนนำโมเดลการเคลื่อนไหวนั้นมาติดตั้งในหุ่นยนต์จริง
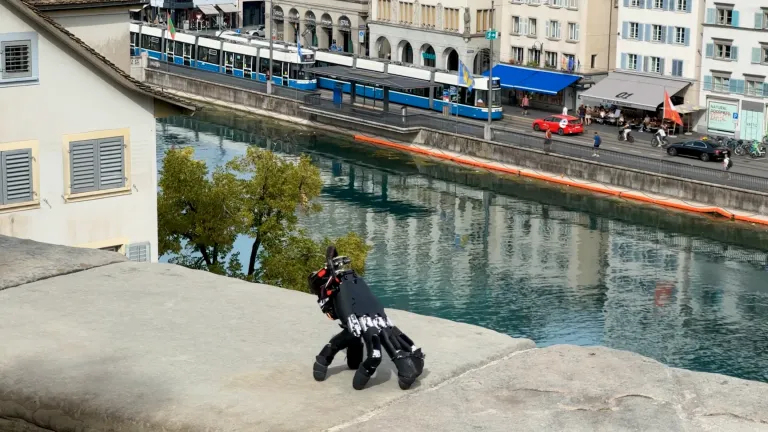
เมื่อทดสอบจริง ระบบสามารถเคลื่อนที่แบบไร้สายผ่านพื้นผิวได้ถึง 14 รูปแบบ เช่น พื้นไม้ พรม กระเบื้อง ยางมะตอย หญ้า และกรวด นอกจากนี้ยังมีความสามารถในการลุกขึ้นมาอยู่ในท่าเดินได้ใหม่หลังจากเสียหลักล้ม (ทดสอบ 25 ครั้ง ฟื้นตัวสำเร็จ 21 ครั้ง) แม้การเคลื่อนที่จะยังมีข้อจำกัดอย่างการเดินเบี่ยงไปทางขวาเล็กน้อย ซึ่งยังต้องพัฒนาการบังคับทิศทางให้แม่นยำขึ้นต่อไป
เดินไปด้วย ทำงานไปด้วย
จุดเด่นที่แตกต่างจากหุ่นยนต์ทั่วไป คือ “นิ้ว” เพราะหุ่นยนต์มือสามารถสลับกลับมาทำหน้าที่หยิบจับและปฏิสัมพันธ์กับสิ่งรอบตัวได้ แม้ในขณะที่ยังต้องใช้นิ้วส่วนอื่นพยุงตัวเอง
- การกดแป้นพิมพ์: หุ่นยนต์ยืนรับน้ำหนักด้วยนิ้ว 4 นิ้ว แล้วยกนิ้วที่เหลือขึ้นมากดปุ่มลูกศรบนแป้นพิมพ์ได้ถูกต้อง 29 ครั้งจากการทดสอบ 32 ครั้ง
- การดันวัตถุ: หุ่นยนต์สามารถเดินเข้าไปหาวัตถุขนาดเล็ก แล้วใช้นิ้วดันวัตถุไปยังเป้าหมายได้อย่างแม่นยำในระยะคลาดเคลื่อนไม่เกิน 2 เซนติเมตร
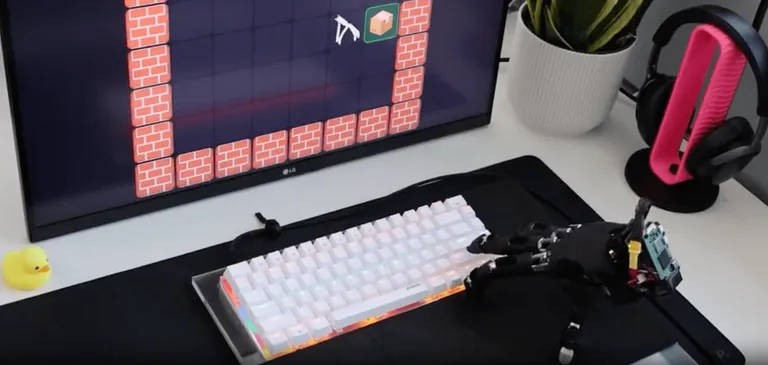
ความสามารถนี้ทำให้หุ่นยนต์เดินทางไปยังจุดเป้าหมาย แล้วใช้โครงสร้างเดิมในการสัมผัส กด หรือผลักวัตถุได้ทันที โดยไม่ต้องพึ่งพากลไกขนาดใหญ่เพิ่มเติม
การนำมาใช้งานจริงในพื้นที่เข้าถึงยาก
โดยทั่วไปแล้ว มือหุ่นยนต์มักต้องติดตั้งอยู่กับแขนกลหรือฐานขับเคลื่อน ทำให้ไม่สามารถเข้าไปทำงานในจุดที่ตัวเครื่องขนาดใหญ่เข้าไม่ถึงได้ หากเทคโนโลยีมือเดินได้นี้ได้รับการพัฒนาต่อยอด จะช่วยให้ระบบหุ่นยนต์มีความยืดหยุ่นสูงขึ้นมาก
นวัตกรรมนี้เหมาะสำหรับการประยุกต์ใช้งานในพื้นที่แคบหรือจุดที่มีข้อจำกัดด้านขนาด เช่น การเข้าไปตรวจสอบโครงสร้างใต้โต๊ะ ซอกเครื่องจักร ซากพังทลายในงานกู้ภัย หรือพื้นที่อันตรายที่มนุษย์และหุ่นยนต์ขนาดใหญ่ยังเข้าไม่ถึง
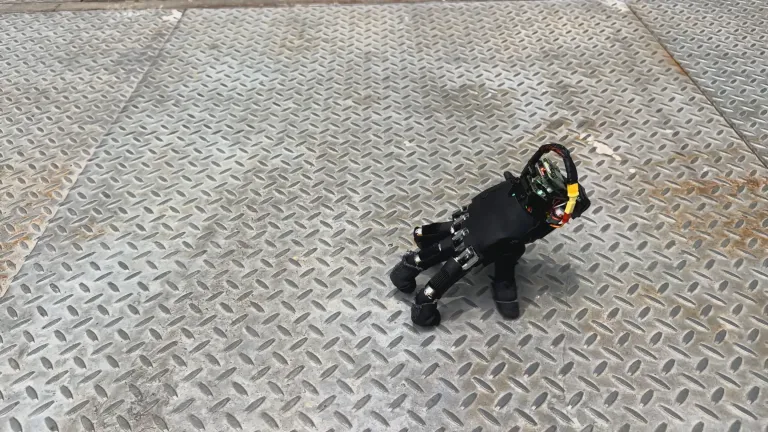
หุ่นยนต์มือที่ใช้ 5 นิ้วเป็นขา สะท้อนให้เห็นถึงแนวคิดการออกแบบหุ่นยนต์ยุคใหม่ที่ไม่จำเป็นต้องแยกหน้าที่ของอวัยวะอย่างตายตัว นิ้วมือเพียงชุดเดียวสามารถทำหน้าที่ได้ทั้งการเดิน การทรงตัว และการหยิบจับวัตถุ แม้ปัจจุบันยังอยู่ในขั้นตอนงานวิจัยและต้องปรับปรุงระบบควบคุมทิศทาง แต่ความสามารถในการลุยพื้นผิวที่หลากหลายและทำงานได้ในตัวเดียว ถือเป็นก้าวสำคัญของหุ่นยนต์ขนาดกะทัดรัดสำหรับภารกิจในพื้นที่จำกัดแห่งอนาคต
เรียบเรียงโดย ขนิษฐา จันทร์ทร
ที่มาข้อมูล: ethz, interestingengineering, techxplore
ที่มาภาพ: ethz
อัปเดตข้อมูลแวดวงวิทยาศาสตร์ เทคโนโลยี รู้ทันโลกไอที และโซเชียลฯ ในรูปแบบ Audio จาก AI เสียงผู้ประกาศของไทยพีบีเอส ได้ที่ Thai PBS
“รอบรู้ ดูกระแส ก้าวทันโลก” ไปกับ Thai PBS Sci & Tech