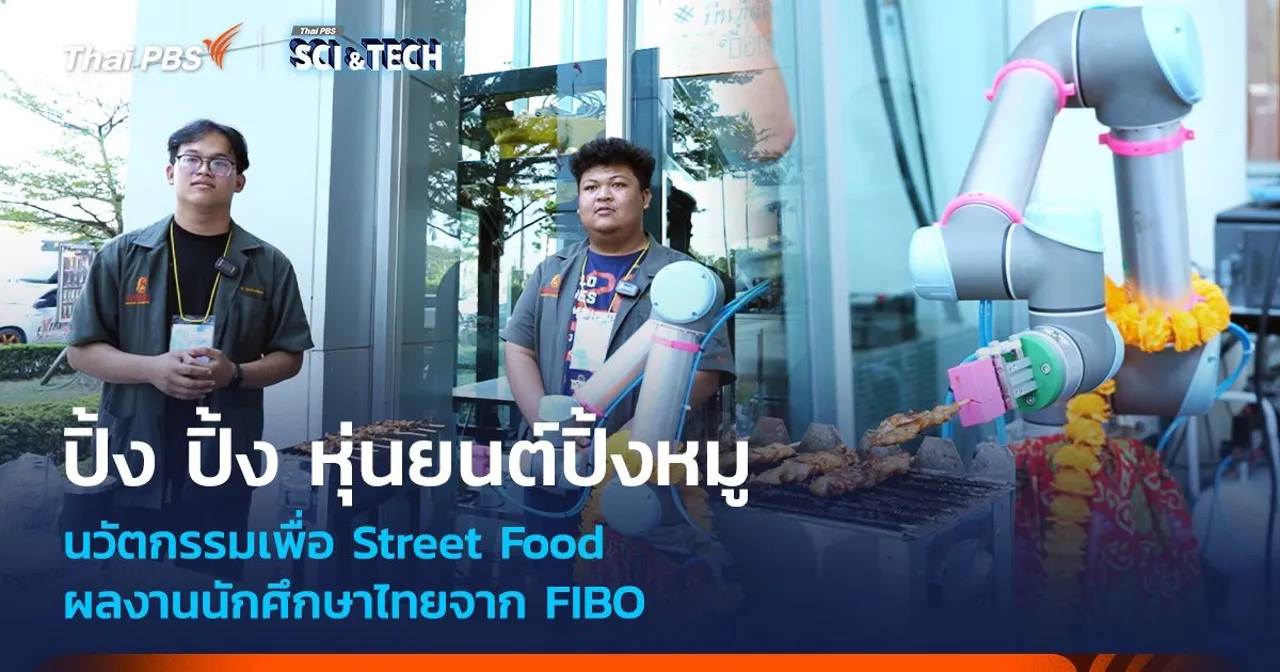
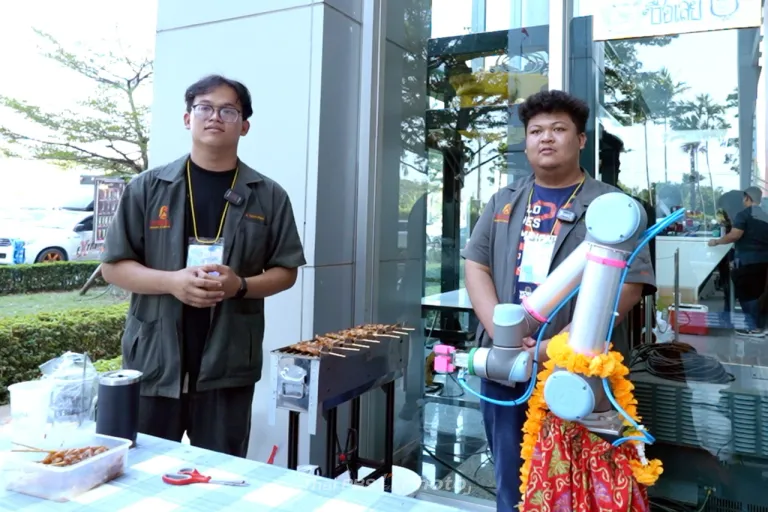
“หมูปิ้ง” อาหาร Street Food ของโปรดของใครหลายคน ในทุก ๆ การปิ้งหมูจะต้องพลิกไม้หลายครั้งกว่าหมูจะสุกพร้อมเสิร์ฟลูกค้า หุ่นยนต์แขนกลชื่อน่ารัก “ปิ้ง ปิ้ง” นี้ จะมาปฏิวัติวงการ Street Food ช่วยให้พ่อค้าแม่ค้าสะดวกสบายมากยิ่งขึ้น ด้วยการช่วยพลิกไม้หมูปิ้ง
ผลงาน “หุ่นยนต์ปิ้งหมู” ออกแบบและพัฒนาโดย “วริทธิ์ธร คงหนู” และ “ชวภณ วชิรานิรมิต” นักศึกษาชั้น ปี 3 สถาบันวิทยาการหุ่นยนต์ภาคสนาม มจธ. (FIBO) ที่ได้แรงบันดาลใจจากร้านขายหมูปิ้ง จึงพัฒนาหุ่นยนต์เพื่อมาช่วยเพิ่มความสะดวกสบายมากยิ่งขึ้น
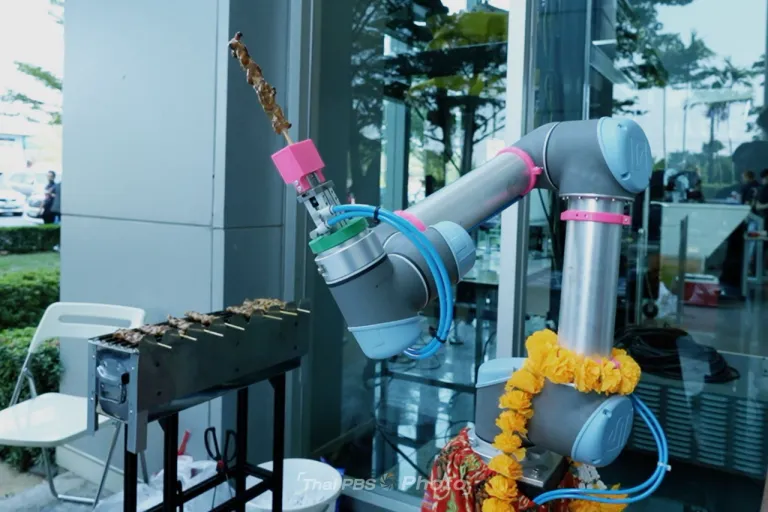
กลไกการทำงานของหุ่นยนต์ “ปิ้ง ปิ้ง” Demo 1 จะเป็นการทำงานร่วมกับมนุษย์ โดยหุ่นจะค่อย ๆ เข้าไปพลิกหมูปิ้งที่อยู่บนเตาทีละไม้ มนุษย์จะเป็นผู้ตรวจสอบดูว่าหมูไม้ไหนสุกแล้วสามารถหยิบไปเสิร์ฟได้เลย ส่วนไม้ไหนที่ยังไม่สุกหุ่นก็จะพลิกไม้ต่อไป สำหรับระยะเวลาในการพลิกหมู 8 ไม้บนเตา ใช้เวลาประมาณ 1.30 นาที โดยในอนาคตจะทำให้เร็วขึ้นเหลือ 1 นาทีต่อ 8 ไม้
“แม่ค้าบางร้านขายหมูปิ้งวันละเป็นพันไม้ หมู 1 ไม้ ต้องพลิกประมาณ 3-4 ครั้งกว่าที่หมูจะสุก เราจึงพัฒนาหุ่นยนต์มาช่วยลดระยะเวลาการทำงาน และลดขั้นตอนที่ยุ่งยากนี้” วริทธิ์ธร อธิบาย
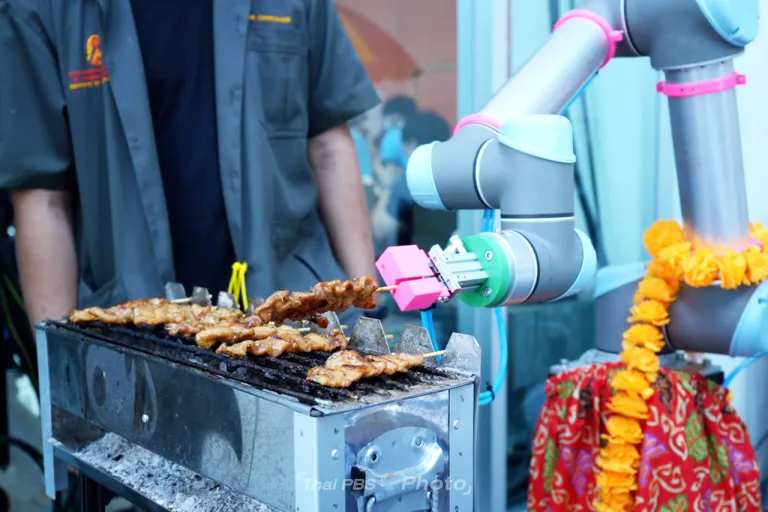
สำหรับการพัฒนาในอนาคต จะเพิ่มระบบการมองเห็นในการตรวจสอบว่าหมูที่สุกแล้ว และสามารถข้ามหมูที่สุกแล้ว ไปพลิกหมูไม้ต่อ ๆ ไปได้ รวมทั้งเพิ่มระบบที่ให้หุ่นยนต์นำหมูที่สุกแล้วออกไปวางบนถาดวางหมู และหยิบหมูสดออกมาปิ้งบนเตาได้ รวมทั้งจะเพิ่มความเร็วในการพลิกหมู และระบบควบคุมของเตาให้ทำงานได้มีประสิทธิภาพมากขึ้น
วริทธิ์ธร กล่าวถึงแนวทางการพัฒนาในอนาคตด้วยว่า “ปัจจุบันเราใช้แขนกลแบบ Heavy Load ที่สามารถรับน้ำหนักได้มาก ซึ่งหุ่นยนต์แขนกลต้นแบบที่เราใช้มีต้นทุนราคาสูงถึง 800,000 บาท ทำให้ในอนาคตถ้าจะต้องผลิตจำนวนมากออกมาขาย จะต้องลดสเปกลงใช้แขนกลที่รับน้ำหนักได้น้อย เพื่อลดต้นทุนลงมาครับ”
และนี่ก็เป็นอีกหนึ่งนวัตกรรมของนักศึกษาไทย ที่สถาบันการศึกษาได้ส่งเสริมการเรียนรู้ และฝึกการพัฒนาสร้างสรรค์ ซึ่งนอกจากจะทำให้นักศึกษาได้ลงมือปฏิบัติจริงแล้ว ยังสามารถนำผลงานของตนเองไปพัฒนาต่อยอดเพื่อสร้างนวัตกรรมใหม่ ๆ เพื่อประโยชน์ต่อประเทศชาติได้อีกด้วย
STORY : Thai PBS Sci & Tech
EDITOR : จิรภัทร สะแกขาว
อ่านข่าวที่เกี่ยวข้อง
หุ่นยนต์สายมู (เตลู) ลงยันต์ ด้วย Cartesian Robot
หุ่นยนต์ไก่ชน จุดเริ่มต้น (สู่) นักสร้างหุ่นยนต์
อัปเดตข้อมูลแวดวงวิทยาศาสตร์ เทคโนโลยี รู้ทันโลกไอที และโซเชียลฯ ในรูปแบบ Audio จาก AI เสียงผู้ประกาศของไทยพีบีเอส ได้ที่ Thai PBS
“รอบรู้ ดูกระแส ก้าวทันโลก” ไปกับ Thai PBS Sci & Tech